过程移动

描述

“ 工艺移动” 命令可让您编程实现以恒定速度通过多个点的线性移动。 您必须设置交融半径,以确保机器人在各个移动节点之间以恒定速度移动。 您可以指定参考框架和变换位姿。


访问“工艺移动”命令
  1. 进入主程序界面。 请参阅命令节点。

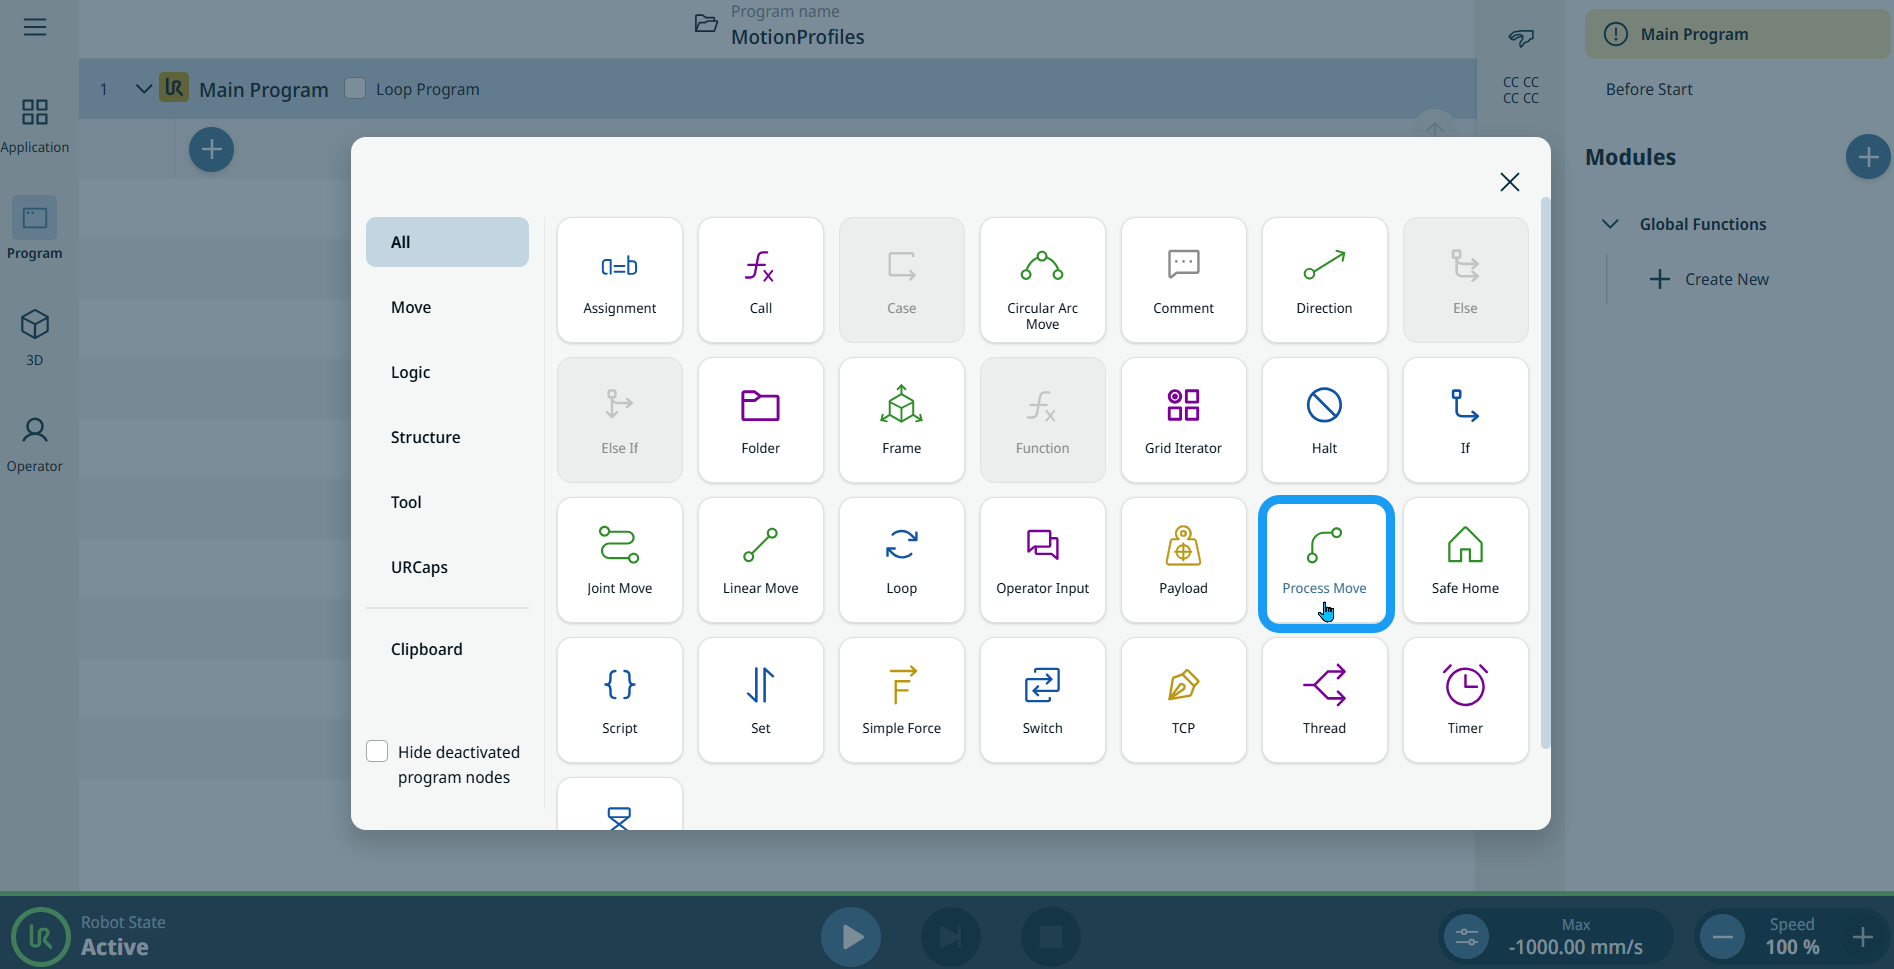
  2. 点击“命令”工具箱中的“ 工艺移动” 图标。


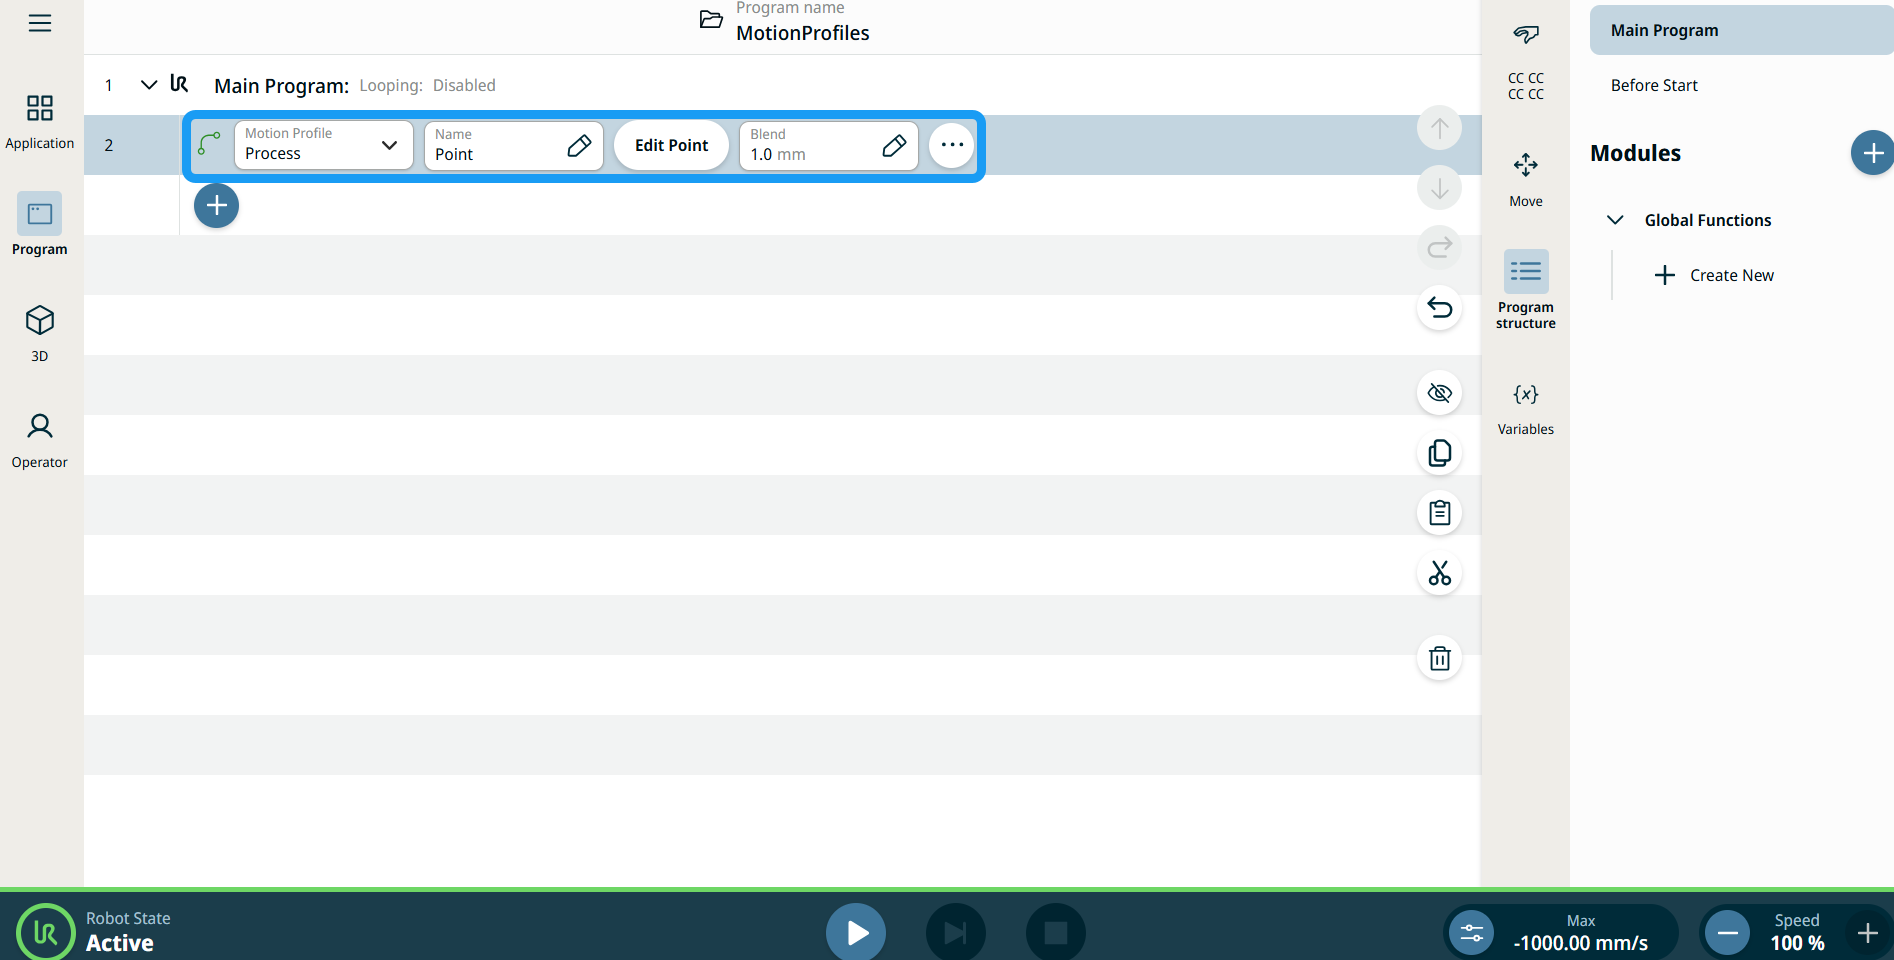
    将一个节点插入到程序树中。 该节点包含三个可编辑字段、一个“编辑点”按钮和一个省略号图标。

    以下是三个领域:

    • 运动配置文件

    • 名称

    • 交融


  1. 在“ 运动曲线”字 段中,您可以选择“ 自定义” 或“ 工艺”。

    自定义运动曲线功能允许您在“ 关节运动”和“线性运动” 节点中定义运动数据。

    “工艺移动曲线”是“ 关节运动”和“线性运动” 节点中预定义的运动轨迹。

  2. 点击“ 名称”字 段。

    出现三个选项卡:

    • 值

    • 变量

    • 表达式

  3. 在“值”、“变量”和“表达式”选项卡中输入数据,然后点击“确认”。 请参阅“值- “值-变量-表达式”选项卡

  4. 点击“ 编辑点”。

    此时将出现一个显示机械臂界面的新屏幕。

  5. 点击“ 交融”字 段。

    出现三个选项卡:

    • 值

    • 变量

    • 表达式

  6. 在“值”、“变量”和“表达式”选项卡中输入数据,然后点击“确认”。 请参阅“值- “值-变量-表达式”选项卡


移动节点上的运动配置文件标签

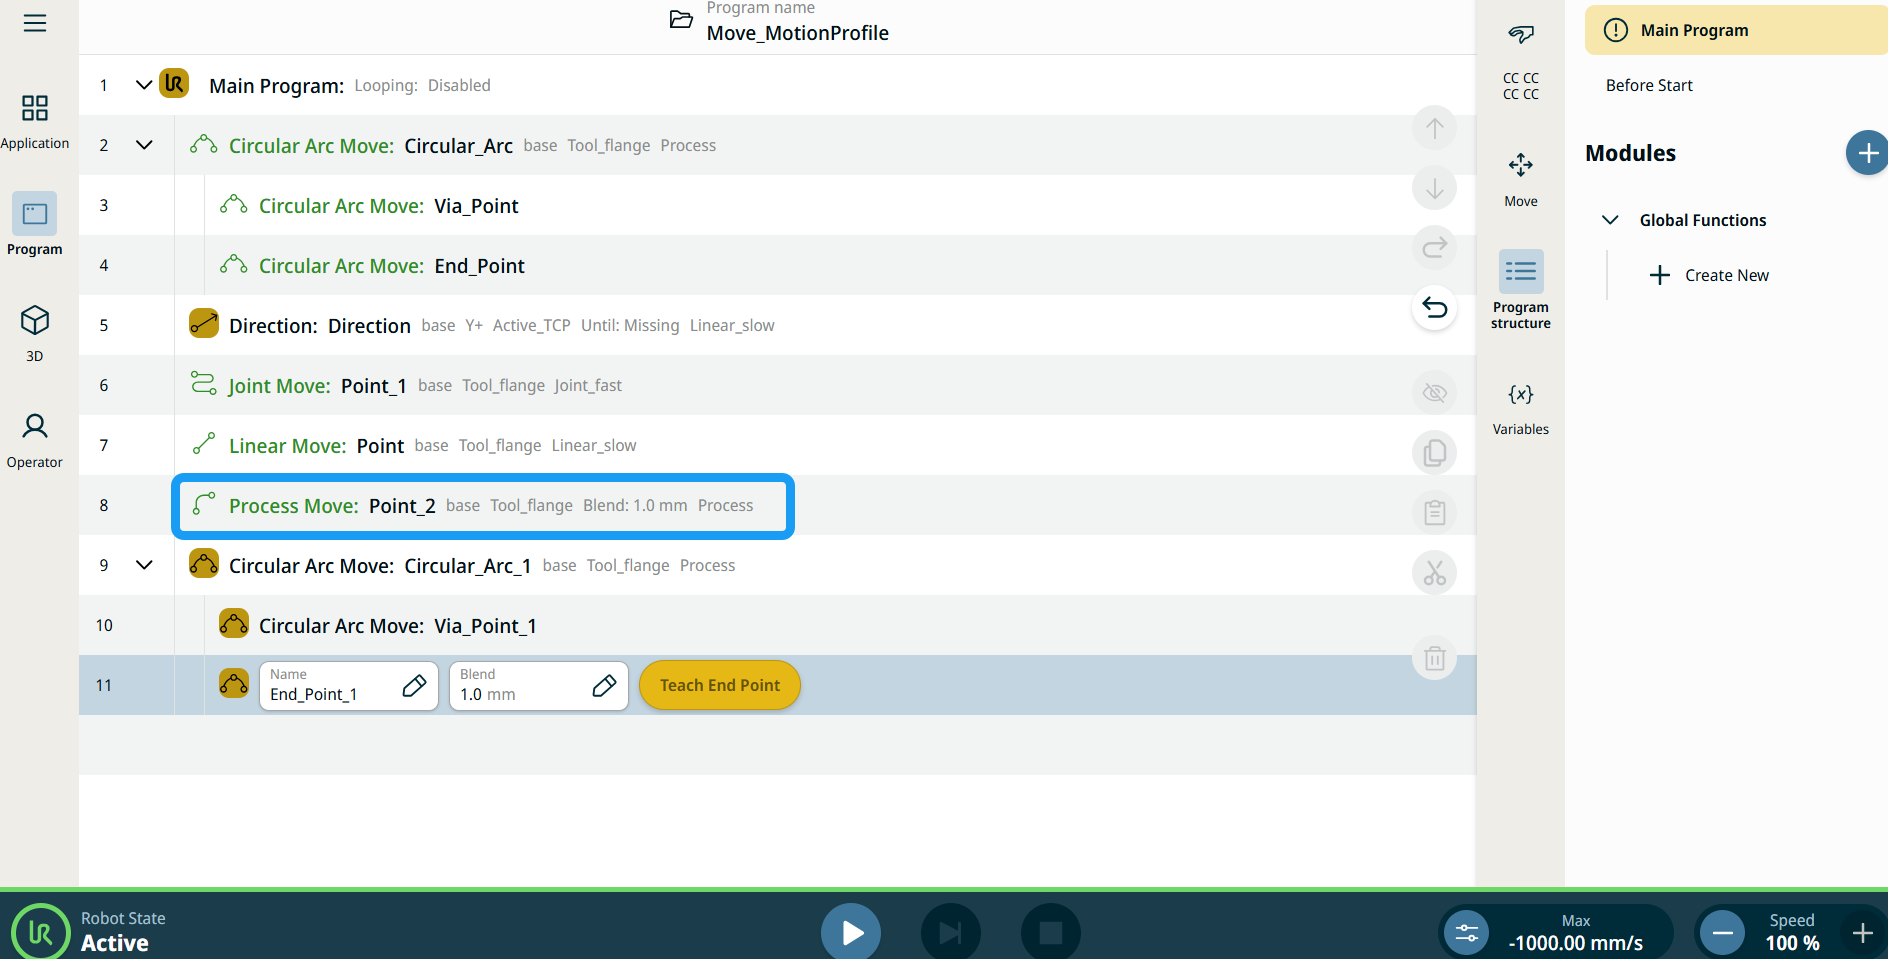
程序树中所有与移动相关的命令节点都会显示与每个节点关联的运动配置文件。 利用此功能,用户可以查看移动节点上的所选运动配置文件。 此功能在以下命令节点实现:

带有自定义运动配置文件的移动节点将显示速度和加速度值,而不显示运动配置文件。


使用“更多选项”

  1. 点击 省略号图标。

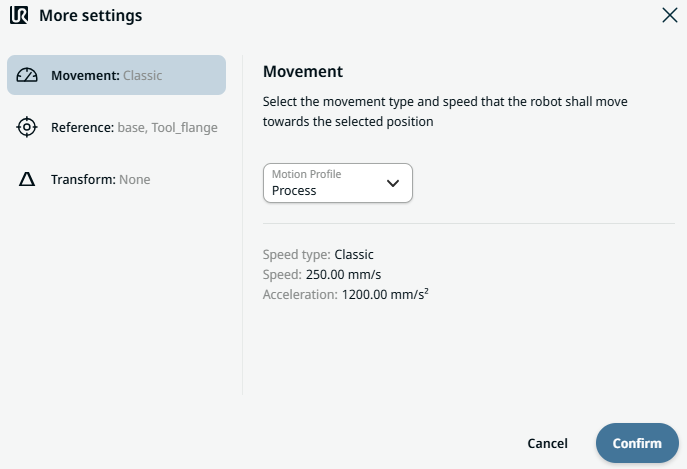
    “更多设置” 屏幕上显示三个设置选项:

    • 移动

    • 参考

    • 转换

  2. 点击左侧的“ 运动” 设置。

    右侧有一个“运动曲线”字段,其中包含“自定义”和“过程”两个选项。

  3. 如果选择“自定义”,则会出现“ 速度”字 段和“ 加速度”字 段。

  4. 点击“ 速度”字 段,随即会弹出“ 值”、“ 变量”和“ 表达式” 选项卡。

  5. 在每个选项卡中输入数据,然后点击“ 确认”。 请参阅“值- “值-变量-表达式”选项卡

  6. 点击“ 加速度”字 段,随即会弹出“ 值”、“ 变量”和“ 表达式” 选项卡。

  7. 在每个选项卡中输入数据,然后点击“ 确认”。 请参阅“值- “值-变量-表达式”选项卡

  8. 选择 工艺 运动 曲线,然后点击 确认 。

  9. 点击“ 参考” 设置。

  10. 请选择“ 框架” 或“ 设置TCP”字 段。

  11. 在“ 位置” 列中,点击“ X、Y、Z” 选项卡,为机器人输入您选择的数值,然后点击“ 确认”。

  12. 在“ 旋转” 列中,点击“ RX、RY、RZ” 选项卡,为机器人输入您选择的数值,然后点击“ 确认”。

  13. 在“ 变换” 设置中,点击“位 姿”字 段,然后点击“ 确认”。