<link rel="stylesheet" href="styles-3S7W63VL.css"> 跳至主要內容

業界領先的動作控制,內建於平台之中。

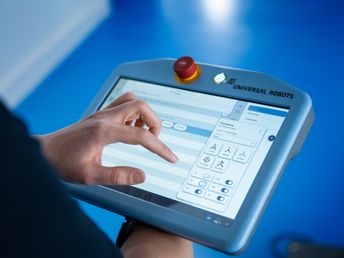
Universal Robots 將定位、力控制與系統協調動作整合於 PolyScope 中,透過單一介面完成動作設定。
https://a.storyblok.com/f/169662/1000x1000/2a779389ba/2024_04_coordinated-motion_1-1_transparent.png

隨需求演進的控制能力

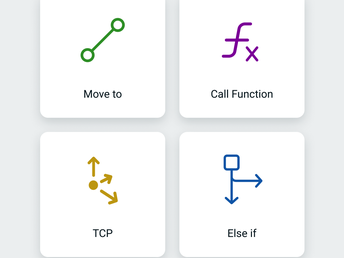
PolyScope 平台的設計旨在降低機器人程式設計的學習門檻並加快部署速度,同時支援更進階的控制功能與強化能力。圖形化節點式程式設計結合引導式工作流程,加上深入的腳本設計功能,可提供精確的動作控制。

定位與控制

定義動作目標並最佳化週期時間。

力量與互動

以手動示教方式操作,並在需要時精確控制接觸力。

系統協調動作

將機器人動作與外部軸同步。

圖片說明

優異的硬體,值得配上優異的動作演算法

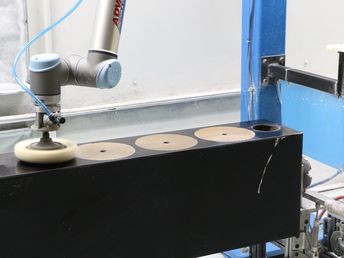
OptiMove 以智慧型、具加加速度(jerk)限制的動作引擎,取代手動的速度與加速度調校,讓使用者以更少的程式設計專業知識就能獲得更高效能。

  • 透過加加速度限制規劃實現更平順、更受控的動作,降低搖擺與機械應力
  • 週期時間更快,通常比經過良好調校的傳統程式快 30–40%
  • 只需調整單一效能滑桿即可完成程式設計,無需繁瑣調校
  • 各技能水準皆能獲得一致的成果,讓經驗較少者也能建立優異程式,同時協助專家更快完成最佳化
  • UR 專屬技術,可提升 UR 系列與 e-Series 的整體效能
圖片說明

延伸作業範圍,同時節省更多成本

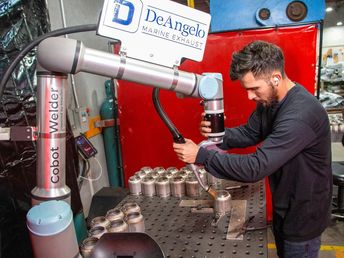
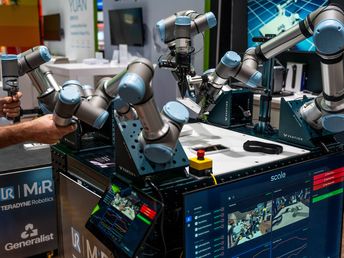
MotionPlus 讓 UR 機器人能無縫控制線性滑軌、升降機、旋轉台等外部軸,將工作範圍延伸至手臂本身無法觸及的區域,無需升級至更大、更昂貴的機器人。

  • 將較小型機器人安裝於滑軌上以延伸有效作業範圍,而非購入更大型的手臂
  • 直接透過 UR 控制器控制最多六個外部軸,無需使用 PLC
  • 可搭配任何品牌的伺服系統,避免受限於專屬驅動器,並與現有生態系統相容
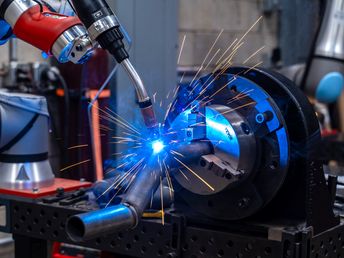
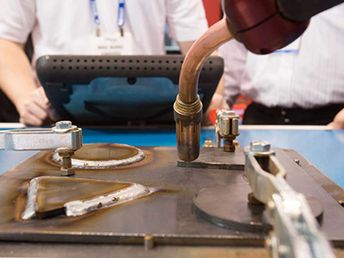
  • 專為焊接、機台管理、大型零件、包裝與多站式工作流程等進階應用而設計

探索相關功能

程式設計

程式設計

PolyScope 支援多種不同技能水準皆適用的程式設計方法,從圖形化節點式程式設計、腳本設計,到合作夥伴開發的擴充功能(URCaps),並提供與外部系統通訊的介面。

整合

整合

PolyScope 從設計之初就採開放架構。標準化的 API 可與 PLC、視覺系統、IT/OT 基礎架構,以及第三方裝置與軟體整合,全面支援從傳統自動化到 AI 驅動的解決方案。

軟體平台總覽

軟體平台總覽

PolyScope 將直覺式程式設計、精確動作控制與開放式整合結合於單一平台,專為實際工廠工作流程而設計。

有疑問嗎?歡迎諮詢我們的專家。

無論您是要整合至現有的自動化架構,還是建置軟體驅動的工作站,我們的專家都能協助找出最合適的方案,並支援可靠的部署。