

IA física agéntica en cobots: lo que probamos con el Model Hardware Standard (MHS)
Lo que descubrimos en la vista previa de investigación del Model Hardware Standard (MHS) y por qué PolyScope X es la plataforma que hace viable la IA física en la industria.
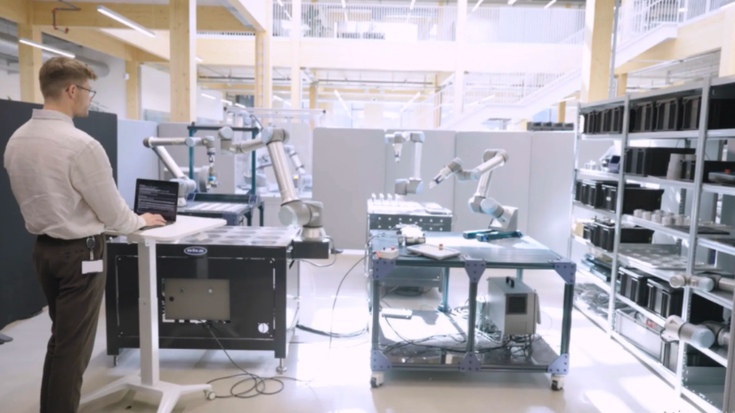
La automatización industrial siempre tuvo un cuello de botella que no es el robot: la integración. En esta prueba, un agente de IA descubrió cuatro cobots de Universal Robots en una red, configuró cada uno de ellos y los operó en conjunto como una sola celda, sin programación previa y sin salir de los límites de seguridad declarados por cada equipo.
A continuación explicamos qué hicimos, cómo se trató la seguridad y qué cambia todo esto para quien implementa robótica.
En resumen
- El Model Hardware Standard (MHS) es un nuevo estándar, hoy en vista previa de investigación, creado para que los agentes de IA operen equipos físicos con seguridad. Universal Robots participa en esta vista previa en alianza con Anthropic, usando sus propios cobots UR.
- Al recibir cuatro aplicaciones robóticas independientes e instrucciones en lenguaje común, un agente basado en Claude Opus 4.8 las orquestó todas como si fueran una sola celda, transfiriendo cargas entre los robots.
- En el MHS, la seguridad no es un accesorio: está en el diseño. Cada dispositivo declara sus límites, interlocks y paradas de emergencia en el estándar, y los agentes heredan esas condiciones y operan dentro de ellas, mientras la arquitectura de seguridad de Universal Robots sigue al mando de forma subyacente. Declarar esos límites en el MHS agrega una capa extra: el agente puede detenerse antes, o incluso no llegar al punto en el que el sistema de seguridad tendría que actuar.
- Lo que siempre limitó la automatización industrial a escala fue la integración. Esta es la evidencia más fuerte que hemos visto de que un agente de IA puede, en el futuro, asumir de hecho buena parte de ese trabajo.
- Las pruebas se hicieron en cobots UR. El mismo enfoque debería funcionar en robots móviles autónomos (AMRs), aunque todavía no lo hemos probado.
Nota: se trata de una prueba de concepto. El MHS aún no está disponible al público.
En Universal Robots construimos automatización a escala humana: robots colaborativos industriales (cobots) que trabajan al lado de las personas en la manufactura, la electrónica y en toda la industria. Durante décadas, la parte más difícil de este trabajo nunca fue el robot en sí, sino todo lo que está a su alrededor: configurar sistemas, tender puentes entre las tecnologías del piso de producción y orquestar los muchos sistemas que corren en paralelo en una planta moderna.
Hace poco decidimos mostrar cuánto de eso está a punto de cambiar. El Model Hardware Standard (MHS) es un nuevo estándar para que los agentes de IA operen equipos físicos con seguridad. Está en una vista previa de investigación limitada, en alianza con Anthropic: la especificación es provisional, el acceso es por inscripción y todavía no se ha liberado nada al público. Todo lo que sigue ocurrió dentro de esa vista previa.
El cuello de botella de la integración, que la robótica arrastra desde hace décadas
Hable con cualquier integrador de robótica y la respuesta será la misma: el desafío está en la integración. Es el conocimiento necesario para poner en marcha un sistema, construir las interfaces de operador y conectar PLCs, máquinas y robots en una sola celda que funcione. Siempre ha sido ese el cuello de botella para poner robots en operación a escala.
La IA agéntica, es decir, sistemas de IA capaces de planear y ejecutar tareas con autonomía, y no solo de responder preguntas, cambia esa ecuación. Se suma a otros frentes de IA física aplicada a la robótica industrial, como el aprendizaje por imitación.
Con modelos capaces como Claude, vamos a poder explorar un sistema, entender lo que realmente ocurre dentro de él y programarlo, orquestarlo y optimizarlo a otra velocidad. Ese flujo de trabajo iterativo al que el software nos acostumbró llega por fin a la automatización física.
Lo que probamos: un agente de IA operando cuatro cobots
En términos simples: el MHS permite que un agente de IA reconozca una red de dispositivos, navegue por ella, descubra qué existe ahí y de qué es capaz cada equipo, y entonces opere todo dentro de los límites que cada dispositivo declara. La aplicación prevista es la investigación científica y la manufactura avanzada.
En la demostración, conectamos un agente compatible con MHS (Claude, vía Claude Code) a Universal Robots por medio de PolyScope X. El agente identificó en tiempo real cuatro de nuestros cobots, configuró cada uno de ellos y los operó con seguridad, trabajando en conjunto, a través del MHS.
Nada se entregó de antemano. No había ninguna integración hardcoded entre el agente y los robots. Él exploró cómo estaba montado el sistema, lo entendió por su cuenta y planeó la operación respetando los límites declarados por cada dispositivo. Incluso era posible pedirle que optimizara el flujo y ver la mejora suceder frente a nosotros. Ver esto funcionando en nuestros propios cobots, en nuestra sede, fue un avance de verdad.
PolyScope X: la plataforma para la IA física
Nada de esto funciona sin la base correcta, y esa base de software es PolyScope X.
PolyScope X** es el sistema de control de nueva generación de Universal Robots**, totalmente API-first. Nació para ser la plataforma de la IA física: extensible por IA y diseñada para que un agente descubra las capacidades de un robot y construya una aplicación sobre ellas. El MHS entra como capa de orquestación por encima de eso, y permite que el agente coordine no solo nuestros robots, sino el conjunto más amplio de dispositivos del piso de producción.
Y esa apertura nunca llega a costa de la seguridad. Los sistemas industriales tienen exigencias rígidas: la estabilidad importa, la seguridad importa y hay normas que cumplir. No se puede simplemente soltar un agente en los niveles más bajos de una máquina y esperar que salga bien: se perdería justamente el cumplimiento de seguridad y las interfaces de operador que hacen que un sistema sea apto para correr en una fábrica real. Este es el mismo principio que orienta nuestro enfoque de automatización preparada para IA y segura desde el diseño.
PolyScope X permite sumar la potencia de un agente a las tecnologías de seguridad que Universal Robots desarrolló a lo largo de más de una década. La inteligencia queda por encima; la arquitectura de seguridad sigue al mando. En el propio MHS, los dispositivos declaran límites, interlocks y paradas de emergencia dentro del estándar, y los agentes heredan esas condiciones y operan dentro de ellas por defecto. En régimen estable, la operación es confiable y determinística.
Esa misma lógica de interfaces abiertas es la que sostiene el ecosistema robótico UR+, con componentes y aplicaciones certificados por partners.
MCP para el software, MHS para el mundo físico
No es coincidencia que esto ocurra ahora. Anthropic fue pionera con el MCP (Model Context Protocol), el estándar que le mostró al mundo cómo exponer software a los agentes de IA. Hoy, muchos productos ya llegan al mercado con interfaces MCP. El MHS aplica la misma idea a los equipos físicos: una forma común de que los agentes descubran y operen con seguridad los dispositivos a su alrededor. Donde el MCP conecta agentes con software, el MHS conecta agentes con máquinas.
En este trabajo, quien aporta la robótica es Universal Robots, plataforma de destino para la IA física, y es en PolyScope X donde el trabajo físico sucede.
Lo que esto significa para el futuro de la automatización industrial
A medida que la IA agéntica avanza, esperamos que el tiempo que nuestros clientes e integradores gastan solo en hacer que los dispositivos se comuniquen entre sí caiga de forma acentuada.
En la práctica, las soluciones robóticas van a llegar al piso de producción más rápido y con mucho menos riesgo de integración. Eso vuelve la robótica bastante más accesible para fabricantes de todo el mundo, incluidos los productores más pequeños, para quienes el costo total de adquisición siempre fue la principal barrera, además de las líneas de alta variedad y bajo volumen (high-mix, low-volume). Una celda que se adapta a un nuevo trabajo solo con la descripción de lo que hay que hacer, en lugar de exigir reprogramación desde cero, acompaña el ritmo de ciclos de producto cada vez más cortos.
Y esto apunta más allá del robot aislado. En nuestra demostración, el agente coordinó cuatro cobots. A medida que los agentes se vuelven mejores para razonar sobre una celda completa, la unidad de automatización deja de ser la máquina individual y pasa a ser el sistema.
Quien construye esos sistemas sube en la cadena de valor: pasa de escribir código de bajo nivel a definir objetivos, supervisar resultados y atender los casos que exigen juicio humano. En un sector que ya sufre por la falta de especialistas en automatización, esto amplía el alcance de los ingenieros que tenemos hoy.
Teradyne Robotics es la plataforma de destino para la IA física. Los modelos más capaces necesitan algún lugar donde actuar en el mundo físico, y ese lugar necesita robots reales (cobots o AMRs), una base sólida de seguridad y una plataforma lo bastante abierta para construir sobre ella.
En el caso de UR, PolyScope X ya ofrece esa base a desarrolladores y partners hoy, y nuestro trabajo con el MHS muestra lo que pasa a ser posible.
Preguntas frecuentes
¿El MHS reemplaza los sistemas de seguridad del robot?
No. El MHS es una capa adicional, no un sustituto. La arquitectura de seguridad de Universal Robots continúa operando por debajo y permanece al mando. Lo que el MHS agrega es la posibilidad de que el agente se detenga antes, previo al punto en el que el sistema de seguridad tendría que intervenir. Como en cualquier aplicación colaborativa, la operación en proximidad de personas depende de una evaluación de riesgos que confirme la seguridad del escenario.
¿Ya es posible usar esto en una fábrica hoy?
No. Lo que describimos es una prueba de concepto realizada dentro de una vista previa de investigación limitada, con especificación provisional y acceso por inscripción. El MHS no está disponible al público. PolyScope X, por otro lado, ya está disponible para desarrolladores y partners de UR.
¿Esto significa que los robots van a prescindir de programación?
No exactamente. La programación de bajo nivel pierde peso, pero el trabajo humano se desplaza: en lugar de escribir código línea por línea, la función pasa a ser definir objetivos, supervisar resultados y decidir sobre los casos que exigen juicio humano. Vale recordar que la programación simplificada ya es una característica de los cobots UR desde hace años; la IA agéntica lleva ese movimiento un paso adelante.
¿Funciona con robots móviles autónomos (AMRs)?
La expectativa es que sí, pero todavía no se ha probado. Las pruebas descritas aquí se hicieron exclusivamente en cobots UR.
¿Cuál es la diferencia entre MCP y MHS?
El MCP (Model Context Protocol) estandariza cómo los agentes de IA acceden al software. El MHS aplica la misma lógica a los equipos físicos: una forma común de que el agente descubra máquinas en una red y las opere dentro de los límites que ellas declaran.
¿Necesito PolyScope X para usar el MHS con cobots UR?
En nuestras pruebas, sí. PolyScope X es el sistema de control API-first que expone las capacidades del robot de forma que un agente pueda descubrirlas y construir sobre ellas. Es la base sobre la cual opera la capa de orquestación del MHS.
¿Quiere entender qué solución de automatización tiene sentido para su operación? Conozca la línea de cobots de Universal Robots o hable con nuestros especialistas.

