

Diseño de brazo robótico: tipos, componentes y grados de libertad
Entienda cómo se diseña un brazo robótico: de la cadena cinemática a los grados de libertad, pasando por los componentes mecánicos, el control electrónico y la elección del end effector.
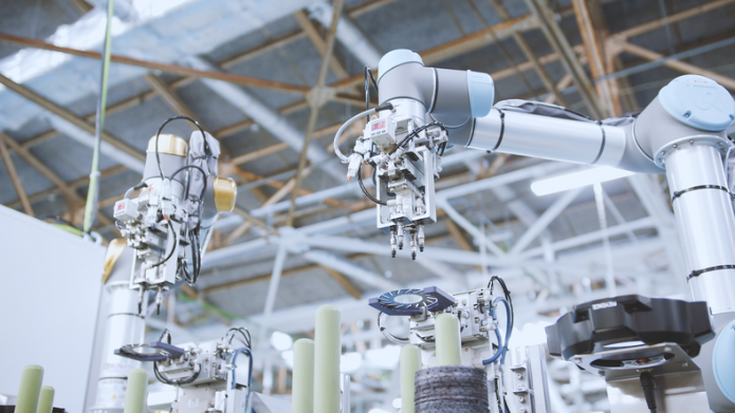
Un robot colaborativo está formado por eslabones unidos por articulaciones, y ese conjunto de uniones constituye una cadena cinemática. En el extremo de esa cadena está el end effector (la "mano" de un robot), la parte funcional del manipulador. Puede ser una pinza o un dispositivo capaz de soldar, pintar, ensamblar y ejecutar muchas otras tareas.
En este artículo, nuestros especialistas explican cómo funciona el diseño de un brazo robótico: los tipos existentes, los componentes que lo forman, los grados de libertad y qué considerar tanto del lado mecánico como del electrónico.
Para qué sirve un brazo robótico en la industria
La robótica es el estudio, el desarrollo y el uso de sistemas robóticos en la producción. A medida que la actividad industrial crece, el diseño del brazo robótico nace de la necesidad de apoyar a distintos sectores en la ejecución de tareas que antes dependían exclusivamente de la mano de obra humana.
En la práctica, los robots asumen las actividades desagradables, riesgosas, excesivamente repetitivas y peligrosas.
Manejo de materiales, ensamble, soldadura por arco, soldadura por resistencia, carga y descarga de máquinas herramienta, pintura y pulverización son algunos ejemplos de lo que un robot puede hacer. La ganancia es clara: esas tareas pasan a ejecutarse con más inteligencia, precisión y constancia de lo que un operador humano logra sostener.
Piense en una línea de ensamble o de empaque, donde levantar objetos pequeños de forma repetida puede resultar demasiado desgastante para una persona durante periodos largos. Como el brazo robótico no está limitado por la fatiga ni por riesgos a la salud, ejecuta la misma operación con rapidez y sin variación de desempeño. Ese es exactamente el principio detrás de un sistema pick and place.
¿Qué es un brazo robótico?
Un brazo robótico es un dispositivo formado por eslabones conectados por articulaciones, diseñado para moverse en el espacio con los grados de libertad que la tarea exige.
En la mayoría de los casos, el manipulador robótico puede programarse para ejecutar tareas específicas. También se le llama antropomórfico, justamente porque su funcionamiento se parece mucho al de una mano humana.
Un buen diseño de brazo robótico reduce el tiempo de ciclo y el costo del producto, porque aumenta la eficiencia y la velocidad de operación y permite repetir el mismo resultado con un margen mínimo de error. Sin la intervención humana directa, el riesgo de daño también baja de forma significativa, lo que facilita el manejo de materiales peligrosos.
Los 6 principales tipos de brazo robótico
Robot cartesiano (o robot pórtico/gantry)
Este brazo está formado por tres articulaciones que pueden manipularse para realizar movimientos espaciales. Es un tipo versátil, aplicado en pick and place, operación de máquinas, soldadura por arco, aplicación de selladores y tareas de ensamble.
Robot cilíndrico
Los ejes de este robot se configuran en un sistema de coordenadas cilíndricas. Entre los usos más comunes están la soldadura por puntos, la operación de máquinas herramienta, el ensamble de productos y el manejo de máquinas de fundición a presión.
Robot esférico (o robot polar)
Este tipo de robot forma un sistema de coordenadas polares con sus ejes. Suele emplearse en operaciones de soldadura por gas, por arco y por puntos, en mecanismos de fundición a presión y en el manejo de máquinas herramienta.
Robot SCARA
SCARA viene de Selective Compliance Assembly Robot Arm. Es especialmente útil en procesos de ensamble robotizado de piezas pequeñas. Como indica el nombre, tiene dos articulaciones rotativas paralelas que ofrecen conformidad en un plano y rigidez en los otros dos. Responde bien al uso de máquinas herramienta, la aplicación de selladores, los procesos de ensamble y las actividades de pick and place.
Si quiere profundizar, vale la pena leer sobre los tipos de robots industriales y sus aplicaciones.
Robot articulado
Este robot suele tener tres o más articulaciones rotativas en el brazo. Se aplica en teñido, fundición, soldadura por gas y por arco, pintura por pulverización, desbarbado y procesos de ensamble.
Robot paralelo
Es el robot con articulaciones rotativas o prismáticas paralelas. Este tipo aparece en la alineación de fibras ópticas y en simuladores de vuelo de cabina.
Componentes de un brazo robótico
Base
La base es uno de los componentes más importantes del brazo robótico. Como sirve de cimiento para toda la estructura, soporta el peso de los demás componentes y también de la carga útil (payload). La base está equipada con un servomotor que trabaja en conjunto con el eje rotativo.
Antebrazo
El antebrazo determina el alcance del robot y se mueve más que los otros componentes. La articulación que se forma aquí tiene como referencia el codo del brazo humano y cumple la misma función principal: sostener el peso que el brazo está levantando.
El eje situado entre el codo y la articulación del antebrazo funciona como fuente de potencia del brazo. Entre esa conexión y la unión con la base, el brazo robótico tiene un ángulo mínimo de 130 grados y un ángulo máximo de 160 grados.
Hombro
El hombro se une al eje rotativo y le da al brazo robótico su movimiento de rotación. Este componente tiene una combinación de eje y chaveta conectada a la parte inferior, y es el que transmite el movimiento rotativo de la fuente de potencia hacia la parte superior del brazo.
Bíceps
Igual que los músculos del brazo humano, el bíceps del robot se mueve menos que el antebrazo, pero le da fuerza y estabilidad al antebrazo y a la muñeca. Su extremo superior tiene un eje que permite girar alrededor del eje de la articulación hombro-codo.
La base de este componente tiene perforaciones y un espacio entre dos ranuras extendidas, donde se ubica la articulación 3, que forma la muñeca. El eje en el ápice del codo se conecta a la fuente de potencia, y el extremo de esa parte del brazo es donde ocurre la rotación.
Muñeca
La muñeca conecta el antebrazo con el end effector y es lo que garantiza la precisión de ese extremo. Sobre el eje, puede girar 360 grados, aunque esa rotación puede limitarse porque la propia base del robot también gira. El grado de rotación varía según la necesidad del usuario.
End effector
El end effector, también conocido como end-of-arm tooling (EOAT), es el dispositivo o herramienta acoplado al extremo del brazo robótico y responsable de interactuar con la tarea asignada al robot.
Su diseño, así como el hardware y el software que lo operan, depende directamente de la tarea o de la aplicación. Vale la pena revisar la función y las ventajas de los robots manipuladores.
Servomotor
El servomotor es un actuador rotativo o lineal que permite controlar con precisión la posición angular o lineal, la velocidad y la aceleración.
Está formado por un motor conectado a un sensor de retroalimentación de posición y exige un controlador relativamente complejo, muchas veces un módulo creado exclusivamente para esa finalidad. Para entender mejor este componente, vea cómo funciona el mecanismo del brazo robótico y el papel del servomotor.
Existen distintas formas de construir cobots, de la base al antebrazo, y es esa construcción la que determina la flexibilidad del equipo.
Los cobots de Universal Robots, por ejemplo, tienen 6 articulaciones: 3 en la base, el hombro y el codo, y otras 3 en la muñeca. Eso ofrece mucha más libertad de movimiento que los robots con apenas 2 articulaciones en la muñeca.
¿Qué significa diseño de brazo robótico?
Diseño mecánico del brazo robótico
El diseño mecánico de un brazo robótico se inspira en la mano humana y está formado por varias conexiones que, juntas, componen una cadena cinemática.
Las articulaciones que unen los eslabones le dan al sistema sus capacidades de movimiento rotacional y traslacional.
En el extremo de la articulación de la muñeca, donde estaría la mano en un brazo humano, normalmente se agrega un end effector.
Grados de libertad (DoF)
En el diseño de brazos robóticos, el grado de libertad se calcula restando el número de restricciones a la movilidad del robot del total de libertades del cuerpo rígido. En general, son las articulaciones las que imponen esas restricciones.
Las articulaciones de revolución y las prismáticas permiten apenas un grado de libertad entre los dos cuerpos que conectan. Las articulaciones esféricas, en cambio, tienen tres grados relativos en el espacio, y las universales, dos.
Todo brazo robótico puede describirse por su grado de libertad. Cuanto mayor sea ese número, mayor es la flexibilidad para alinear una herramienta, por eso es un parámetro decisivo en el diseño. En un robot serial, por ejemplo, ese número suele corresponder a la cantidad de articulaciones rotativas de eje único presentes en el brazo.
El end effector se posiciona con cinco grados de libertad en sistemas de manipuladores seriales y paralelos: tres de traslación y dos de orientación. Con eso, es posible establecer una relación directa entre la posición del actuador y la configuración del manipulador.
Vale recordar que la cantidad de ejes también pesa en el costo total de adquisición, tema que exploramos en cómo obtener las ventajas de un robot de 6 ejes con el TCO de uno de 3 ejes.
Espacio de trabajo del robot
El conjunto de todas las posiciones que el end effector logra alcanzar forma el espacio de trabajo del robot, también llamado espacio accesible. La longitud de los eslabones, las restricciones rotacionales y traslacionales y el diseño general del mecanismo influyen directamente en ese alcance. Al modificar la longitud de las conexiones y los grados de libertad permitidos, cambia también el volumen de trabajo, es decir, el espacio realmente utilizable por el robot.
Diseño electrónico del brazo robótico
Control del servomotor
Los servos pueden ser motores CA (alimentados por batería) o CC (fuente de alimentación de entrada). Gracias a un arreglo interno de engranes, los servomotores suelen ofrecer una excelente relación par/inercia. Y, como trabajan en lazo de control con retroalimentación, entregan una precisión relativamente alta.
Los servomotores CC pequeños y portátiles son populares en juguetes, aplicaciones de robótica educativa y aeromodelos RC. El límite de rotación normalmente queda entre 90 y 180 grados, aunque algunos motores ofrecen una amplitud angular mayor.
Como entregan un alto grado de precisión en la orientación espacial, los servomotores son una excelente opción para brazos y piernas de robots, dirección por piñón y cremallera y escáneres de sensores. Y, como son totalmente autocontenidos, configurar los lazos de control de velocidad y de ángulo es sencillo.
Cableado del servo
Los servomotores normalmente tienen tres cables. El cable de tierra se identifica por el color negro o café; el rojo identifica la alimentación; y el cable de señal se distingue por el color amarillo, naranja o blanco (3-5 V).
- Tensión del servo (cables rojo y negro/café): el rango medio de tensión de trabajo de los servomotores es de 4.8 a 6 volts. Existen servomotores Hitec que operan con una tensión nominal más alta, pero la mayoría de los modelos de tamaño micro funciona con tensión más baja.
- Cable de señal (amarillo/naranja/blanco): mientras los cables negro y rojo alimentan al servomotor, el cable de señal transmite los comandos de control. Normalmente, se envía al servo una onda cuadrada lógica de determinada longitud de onda (en general 50 Hz), lo que hace que se oriente en un ángulo específico, ya que la longitud de onda corresponde exactamente al ángulo del servo. El Arduino Mega, por ejemplo, recibe entradas de la PC para generar una onda cuadrada, que luego regula la dirección angular del servomotor.
Microcontrolador: el concepto básico de Arduino
Los servomotores dependen de microcontroladores para regular precisión y posición angular.
Un ejemplo conocido es el Arduino, microcontrolador de placa única que puede configurarse según la aplicación. Tiene estructuras de I/O integradas, conectores USB de alimentación y fue diseñado para una CPU Atmel AVR.
¿Cómo controlar un brazo robótico?
Los brazos robóticos pueden operar de forma autónoma o bajo control humano. En modo manual, un operador capacitado (el programador) instruye al robot para cumplir su misión usando una herramienta de control portátil, el teach pendant. Es un proceso bastante lento.
La configuración de control en múltiples niveles de un brazo robótico estándar reúne un microcontrolador, un driver y una interfaz de usuario basada en computadora.
Los conceptos de cinemática inversa entran en escena para darle flexibilidad a la programación y al sistema de control, y lo mismo puede hacerse en modo manual. Un microcontrolador común tiene una placa de programación/desarrollo acoplada a él.
¿Cómo elegir el end effector correcto?
En robótica, el end effector es la herramienta o dispositivo acoplado al extremo del brazo, en lugar de la mano. Es el componente que interactúa con el mundo externo. Su diseño, así como el hardware y el software que lo operan, depende de la tarea que el robot ejecuta.
Son muchos los usos que exigen la elección de un end effector específico. Puede ser una interfaz de soldadura para sujetar los electrodos o una pinza robótica en forma de mano, diseñada para operaciones de pick and place en un área determinada.
El manipulador, el componente más importante del brazo robótico, también puede recibir una interfaz parecida a una pistola de pintura por pulverización o una plataforma para simulaciones.
Los end effectors pueden ser neumáticos, eléctricos o hidráulicos y, en la mayoría de los casos, se accionan por servomotores. Si está evaluando qué modelo adoptar, conozca los tipos de garras robóticas utilizadas en la manufactura.
Conclusión
El diseño de un brazo robótico exige integrar adecuadamente la estructura mecánica, el control electrónico y la elección del end effector. Comprender los diferentes tipos de robots, sus componentes, los grados de libertad y el espacio de trabajo permite seleccionar y configurar la solución ideal para optimizar los procesos industriales con la máxima precisión, eficiencia y seguridad.
¿Quiere evaluar qué configuración tiene sentido para su operación? Hable con un especialista en cobots de Universal Robots.
Preguntas frecuentes
¿Qué es un brazo robótico?
Es un dispositivo formado por eslabones conectados por articulaciones, capaz de moverse en el espacio con los grados de libertad que exige la tarea. Por funcionar de forma parecida a una mano humana, también se le llama manipulador antropomórfico.
¿Cómo funciona un brazo robótico?
Las articulaciones del brazo se accionan por servomotores, controlados por un microcontrolador que regula posición angular, velocidad y aceleración. Esa cadena de eslabones y articulaciones (la cadena cinemática) posiciona el end effector en el punto exacto donde la tarea necesita ejecutarse.
¿Cuáles son los tipos de brazo robótico?
Los seis principales son: cartesiano (o pórtico/gantry), cilíndrico, esférico (o polar), SCARA, articulado y paralelo. Cada uno se diferencia por la configuración de los ejes y por el sistema de coordenadas en el que opera.
¿Cuántos grados de libertad tiene un brazo robótico?
Depende de la construcción. El grado de libertad corresponde a las posibilidades de movimiento que permiten las articulaciones: las articulaciones de revolución y prismáticas ofrecen un grado cada una, las universales dos y las esféricas tres. Los cobots de Universal Robots tienen 6 articulaciones, 3 en la base, el hombro y el codo, y 3 en la muñeca.
¿Qué es un end effector?
Es la herramienta acoplada al extremo del brazo robótico, también llamada end-of-arm tooling (EOAT). Puede ser una pinza, una antorcha de soldadura, una pistola de pintura o cualquier dispositivo que interactúe con la tarea. Puede ser neumático, eléctrico o hidráulico.
¿Qué es el espacio de trabajo de un robot?
Es el conjunto de todas las posiciones que el end effector logra alcanzar, también llamado espacio accesible. Depende de la longitud de los eslabones, de las restricciones de rotación y traslación y del diseño general del mecanismo.
Contáctenos para obtener más información

