<link rel="stylesheet" href="styles-3S7W63VL.css"> 본문으로 건너뛰기

생산 현장을 위한 피지컬 AI 개발·학습·배포·확장

실제 로봇에서 물리적 환경과 상호작용하는 AI 모델을 개발하세요. 유니버설 로봇의 실행 계층은 현장에 도입된 10만 대 이상의 로봇에서 검증되었습니다. 개발한 모델을 생산 현장에서도 안정적으로 실행할 수 있도록 지원합니다.
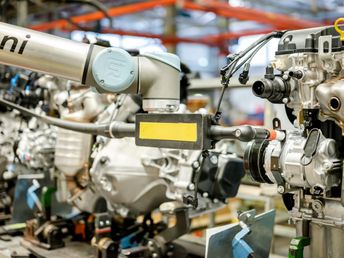
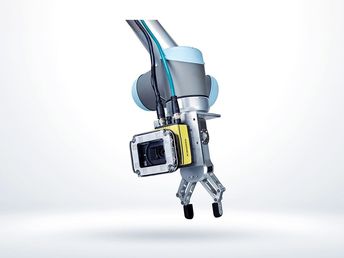
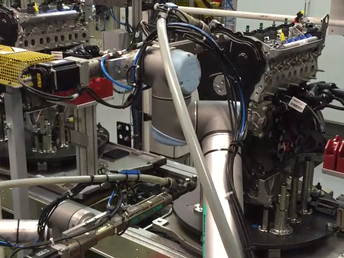
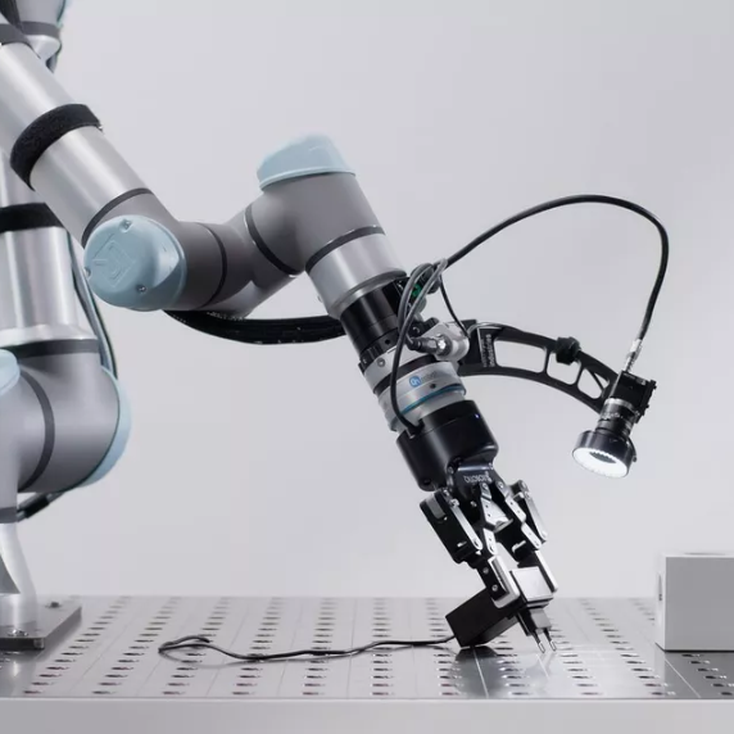
Universal Robots cobot using the Cambrian vision system for AI‑powered bin picking and fast, robust pick-and-place automation
AI 브레인

AI 개발도 어렵지만, 생산 현장 적용은 더 어렵습니다

AI 모델은 주로 시뮬레이션, 실험실, 오프라인 파이프라인 등 통제된 환경에서 개발·검증됩니다. 물리 현상을 단순화한 모델과 노이즈가 적은 센서 데이터를 활용하며, 처리 시간에 대한 제약도 비교적 적습니다.

실제 생산 현장은 다릅니다. 로봇은 실시간으로 반응해야 하며, 모션·힘·비전·로봇 상태는 서로 긴밀하게 연동됩니다. 물체와 접촉할 때의 동역학적 특성도 계속 달라집니다. 센서 신호에는 노이즈와 지연이 발생하고, 안전 시스템은 설계된 조건에 따라 로봇 동작에 개입합니다.

실제 물리 시스템은 시뮬레이션처럼 임의로 시간을 멈추거나 상태를 즉시 초기화할 수 없습니다. 제어는 매 주기마다 정해진 시간 안에 결정론적으로 실행되어야 합니다. 재시도나 처리 정체, 프레임 누락으로 제어 흐름이 끊겨서는 안 됩니다.
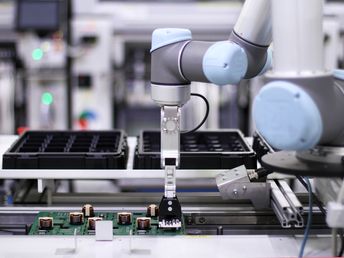
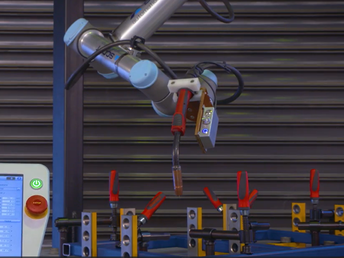
피지컬 AI의 현장 적용이 어려운 이유

AI 모델을 개발하는 것만으로는 충분하지 않습니다. 생산 현장의 실제 제약 조건 안에서 안정적으로 실행할 수 있어야 합니다.

통제된 환경에서 잘 작동하던 시스템도 생산 현장에서는 문제가 생길 수 있습니다. 실제 로봇에 맞춰 설계되지 않은 실행 아키텍처에서는 다음과 같은 문제가 발생합니다.

  • 단순화된 물리 모델로는 접촉이 많고 힘의 변화에 민감한 작업을 제대로 구현하기 어렵습니다.
  • 외부 컴퓨팅 자원을 사용하면 지연이나 동기화 문제가 발생할 수 있습니다.
  • 인식·계획·제어 기능이 로봇의 실시간 동작과 긴밀하게 연동되지 않습니다.
  • 시뮬레이션에서 실제 로봇으로 옮기는 과정에서 인프라를 다시 구축해야 합니다.
  • 신뢰성 확보, 안전 관리, 장애 복구를 위한 기능이 핵심 시스템에 통합되어 있지 않습니다.

피지컬 AI에는 실제 로봇의 실시간 동작과 물리적 상호작용을 지원하는 실행 계층이 필요합니다. 실행 기반이 갖춰져야 실험 단계를 넘어 생산 현장에서 안정적으로 활용하고 적용 규모를 확대할 수 있습니다.

유니버설 로봇: 피지컬 AI를 위한 실행 기반

UR 플랫폼에서 AI는 실시간 제어 루프와 연계해 로봇 동작에 필요한 정보를 제공하고 동작을 조정합니다. 실제 로봇 동작은 결정론적 제어와 인증된 안전 기능에 따라 실행됩니다. 제어 시스템은 힘·모션·센싱 정보에 직접 접근하며, 생산 현장의 물리적 조건과 타이밍 제약에 맞춰 로봇을 제어합니다.

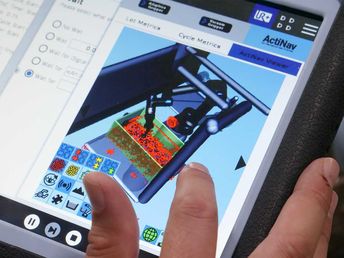
개발자는 ROS, URScript, PolyScope X, Direct Torque Control 등의 인터페이스로 실행 기능에 접근할 수 있습니다. URCaps는 사용자와 운영자가 로봇 실행 환경에서 이러한 기능을 활용할 수 있도록 지원합니다. 생산 현장에서 기능을 설정하고 작업 흐름을 조율하며 로봇과 상호작용할 수 있습니다.

플랫폼 주요 기능

UR의 실행 계층은 피지컬 AI의 개발과 실행부터 배포, 적용 규모 확대까지 전 과정을 지원합니다.

개발

개발

- PolyScope X AI 활용을 지원하는 통합 제어 환경입니다. 개방형 API로 인식·계획·학습 기능을 로봇 실행 과정과 연계할 수 있습니다.

- ROS 2, Python, C++ 최신 로보틱스·AI 스택과의 네이티브 통합을 지원합니다. 특정 업체의 전용 시스템에 맞출 필요 없이 익숙한 도구와 워크플로우로 개발할 수 있습니다.

- 시뮬레이션 모델 및 캘리브레이션 정보 공장 출하 시 보정된 기구학·동역학·시뮬레이션 모델을 활용할 수 있습니다. 동작 계획과 모델 학습에 사용하거나, 시뮬레이션 결과를 실제 로봇에서 검증하는 데 활용할 수 있습니다.

실행

실행

- 500 Hz 실시간 제어 컨트롤러가 모션 제어와 힘 제어 루프를 500 Hz로 결정론적으로 실행합니다. 예측 가능한 제어 타이밍을 유지하고 로봇 동작의 반복성을 확보합니다.

- 직접 토크 제어 저수준 인터페이스로 관절 토크를 직접 제어하고 로봇 동역학 정보에 접근할 수 있습니다. 외력에 유연하게 반응하는 순응 제어, 접촉이 많은 작업을 위한 제어, 학습 기반 제어 전략을 구현할 수 있습니다.

- 힘-토크 센싱 로봇에 통합된 힘·토크 신호를 실시간 인터페이스로 제공합니다. AI는 위치 정보에 더해 로봇과 주변 환경의 물리적 상호작용까지 고려해 추론할 수 있습니다.

상용화

상용화

- URCaps 및 Smart Skills AI 기능을 UR 워크플로우에 직접 통합할 수 있는 형태로 패키징합니다. 현장에 배포하면 작업자가 바로 활용할 수 있습니다.

- 파트너 네트워크와 시장 진출 지원 AI 기반 애플리케이션의 제품화부터 현장 도입, 적용 규모 확대까지 UR+ 생태계와 시스템 통합업체, 솔루션 파트너의 역량을 활용할 수 있습니다.

- 라이선스 관리 및 모듈형 배포 고급 기능의 사용 권한을 관리하면서 로봇, 로봇 셀, 여러 사업장에 걸쳐 배포 규모를 확대할 수 있습니다.

- 인증된 안전 기능을 기반으로 한 현장 적용 TÜV 인증을 받은 안전 기능이 AI 계층 아래에서 작동합니다. 개발자는 생산 현장의 제약 조건과 안전 요구사항을 준수하면서 실험·검증을 진행하고 적용 규모를 확대할 수 있습니다.

AI Accelerator의 속도에 놀랐습니다. 이제는 일부 솔루션을 자체 개발하는 데 들였던 시간이 아깝게 느껴집니다.

Minas Liarokapis, Acumino CTO

계속 확대되는 AI 개발자용 제품군

피지컬 AI 기술의 발전에 맞춰 유니버설 로봇의 개발자용 제품군도 확대되고 있습니다. AI 실행과 데이터 활용, 배포 등 핵심 영역에서 개발자를 지원합니다.

AI Accelerator

AI Accelerator

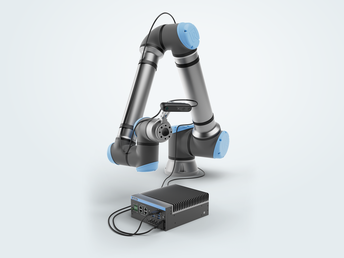
AI Accelerator는 산업용 컴퓨팅, 소프트웨어, 로봇 접근을 단일 플랫폼으로 결합하여, AI를 실제 로봇 애플리케이션에 더 쉽게 도입할 수 있게 합니다.

UR AI Trainer

UR AI Trainer

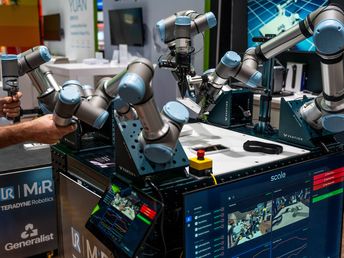
UR AI Trainer는 생산 등급 UR 로봇에서 직접 고품질의 실제 상호작용 데이터를 캡처하여, AI 개발자와 기업이 산업 배포를 위한 모델을 준비하는 데 도움을 주는 훈련 시스템입니다.

UR+는 유니버설 로봇의 실행 계층에서 바로 작동하도록 사전 통합된 AI 생태계를 제공합니다. 인프라를 처음부터 구축하는 대신, 이미 서로 연동되는 구성 요소를 활용해 개발하세요.

Anders Billesø Beck – AI 로보틱스 제품 부문 부사장

AI 개발을 앞당기는 개발 도구와 협력 네트워크

유니버설 로봇은 실행 계층을 중심으로 개발 도구와 기술 지원, 파트너 네트워크를 제공합니다. 개발자는 인프라 구축 부담을 줄이고 AI 개발에 집중할 수 있습니다.

오픈소스 프레임워크부터 사전 통합된 파트너 솔루션, 생산 현장용 도구까지 함께 활용할 수 있습니다. UR 플랫폼과 연동되는 구성 요소를 활용해 AI 스택을 구축할 수 있습니다.

UR+

UR+

UR+는 UR 실행 계층과 연동되는 하드웨어·소프트웨어 솔루션을 선별해 제공합니다.

각 구성 요소는 실제 생산에 사용할 수 있도록 테스트와 검증을 거칩니다. 개발자는 전용 드라이버와 안전 로직, 인터페이스를 직접 개발하고 유지·관리하는 부담을 줄일 수 있습니다. 반복 개발을 더 빠르게 진행하고 프로토타입에서 현장 적용까지 걸리는 시간도 단축할 수 있습니다.

ROS 커뮤니티

ROS 커뮤니티

ROS 2를 네이티브로 지원하며 드라이버와 연동 기능을 지속적으로 유지·관리합니다. 로봇의 결정론적 실행을 유지하면서 ROS 기반 시스템과 통합할 수 있습니다.

개발자는 표준 ROS 도구로 인식·계획·학습 기능을 구현하고, UR 컨트롤러는 실시간 모션 제어와 힘 제어, 안전 기능을 담당합니다. 각 계층의 역할을 분리한 구조로 신뢰성을 유지하면서 AI와 로봇 시스템을 함께 확장할 수 있습니다.

URSim

URSim

URSim은 유니버설 로봇의 오프라인 시뮬레이션 환경입니다. 실제 로봇 없이 프로그램을 테스트하고 디버깅할 수 있습니다. UR 컨트롤러의 동작을 시뮬레이션하므로 현장 적용 전에 프로그램을 반복적으로 수정하고 검증할 수 있습니다.

클라이언트 라이브러리

클라이언트 라이브러리

유니버설 로봇이 공식적으로 유지·관리하는 클라이언트 라이브러리는 로봇 상태, 제어 기능, 텔레메트리 데이터에 저지연으로 접근할 수 있도록 지원합니다. 최신 컨트롤러 업데이트에 맞춰 지속적으로 관리됩니다.

개발자는 C++ 라이브러리와 RTDE, ROS 인터페이스로 실시간 데이터를 스트리밍하고 외부 제어 루프를 실행할 수 있습니다. ROS 기반 연동을 컨트롤러 동작에 맞춰 유지하면서 AI 시스템을 통합할 수 있습니다. 통신 프로토콜을 역공학으로 분석하거나 별도의 통신 계층을 직접 구축할 필요가 없습니다.

개발자 도구 및 문서

개발자 도구 및 문서

개발 전 과정을 지원하는 도구와 시뮬레이션 리소스, 기술 문서를 제공합니다.

UR Developer Suite에는 시뮬레이터와 SDK, 예제, 참조 아키텍처, 커뮤니티 지원이 포함됩니다. 개발팀은 공통된 기반을 활용해 피지컬 AI를 개발·테스트하고 적용 규모를 확대할 수 있습니다.

UR Forum

UR Forum

UR Forum은 개발자, 시스템 통합업체, 파트너를 위한 유니버설 로봇의 공식 커뮤니티입니다. 지식을 공유하고 질문하며, 실제 자동화 현장에서 발생하는 문제의 해결 방법을 함께 논의할 수 있습니다. UR과 커뮤니티가 공유하는 실무 노하우와 예제, 기술 가이드도 활용할 수 있습니다.

유니버설 로봇에 문의하기

생산 현장에 적용할 수 있는 AI 솔루션을 찾고 계신가요? 인증된 파트너가 실제 제조 현장에서 검증된 솔루션을 제공합니다. 자세한 내용은 유니버설 로봇에 문의해 주세요.