

Perché 20 kg non sono mai davvero 20 kg
Guida pratica all’offset del baricentro, alle curve di payload e al motivo per cui due robot con lo stesso payload nominale possono comportarsi in modo molto diverso
Ogni scheda tecnica di un cobot mette in primo piano un singolo dato, ad esempio 20 o 30 kg. È la prima informazione che un cliente vede, la prima che confronta e la prima che viene inserita in una richiesta di offerta.
Spesso viene considerata uno degli elementi più importanti nella valutazione di un’applicazione. Eppure, altrettanto spesso, chi acquista un robot non comprende fino in fondo che cosa rappresenti realmente questo valore.
Il payload nominale descrive la capacità alla flangia, non l’applicazione
La capacità di carico di un robot è limitata dalla coppia delle articolazioni, e la coppia è il prodotto tra forza e distanza. Quanto più il baricentro complessivo del carico si allontana dalla flangia dell’utensile, tanto maggiore è la coppia che le articolazioni del polso devono generare per sostenere e movimentare la stessa massa.
In una scheda tecnica si assume generalmente che il carico si trovi vicino al centro della flangia. Nelle applicazioni reali, però, spesso non è così. Un gripper, un cambio utensile, una staffa per un sensore e il pezzo stesso spostano la massa verso l’esterno, spesso di 200-300 mm.
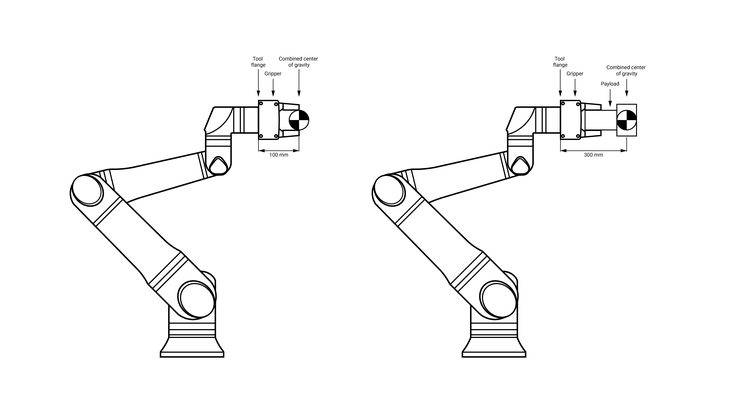
È per questo che i produttori pubblicano diagrammi di payload in funzione del baricentro, che mostrano come la capacità nominale diminuisca all’aumentare della distanza del baricentro dalla flangia. È questa curva – e non il valore riportato in evidenza sulla scheda tecnica – a determinare ciò che il robot può effettivamente fare nell’applicazione.
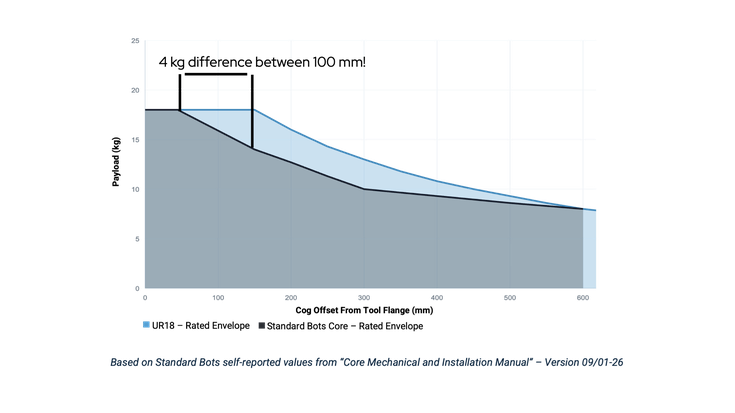
La curva varia da robot a robot. Alcuni possono sostenere il payload massimo con un offset del baricentro fino a 150 mm, mentre altri iniziano a perdere capacità già a 50 mm. In generale, più ristretto è questo intervallo, minore è il numero di applicazioni che il robot può supportare e maggiore è il rischio di incontrare problemi, lasciando poi a chi ha progettato l’applicazione il compito di spiegare perché il sistema non raggiunga le prestazioni previste.
Un errore di dimensionamento raramente si manifesta in modo evidente
Rimanere all’interno di questo intervallo non è sempre semplice, anche perché un errore di dimensionamento raramente produce un segnale immediatamente riconoscibile. E le conseguenze possono essere costose.
Non esiste un codice di errore che segnali che l’applicazione è stata dimensionata in modo scorretto. Si osservano invece maggiore usura, arresti protettivi difficili da riprodurre a comando, velocità ridotte per rendere stabile il movimento e un tempo ciclo che finisce per essere superiore del 10 o 15% rispetto alle prestazioni attese. Una differenza sufficiente a compromettere il calcolo del ritorno sull’investimento, ma non abbastanza evidente da ricondurre il problema a un’unica causa.
Poiché i sintomi sono poco specifici, spesso vengono attribuiti ad altro. Prima si dà la colpa al programma, poi al gripper, quindi alla modalità con cui viene presentato il pezzo. Nel frattempo, però, a ogni ciclo le articolazioni lavorano più intensamente di quanto previsto in fase di dimensionamento, con una conseguente maggiore usura e la necessità di interventi di manutenzione anticipati.
Tre elementi da osservare in una curva di payload
Dove la curva rimane piatta
Ogni curva mantiene il payload nominale completo fino a una determinata distanza, prima di iniziare a scendere. Questa distanza varia tra i diversi produttori molto più di quanto possa suggerire il semplice confronto tra i valori nominali.
Come mostra il grafico precedente, entrambi i bracci sono classificati per un payload di 18 kg. Uno mantiene questa capacità fino a 150 mm, mentre l’altro inizia a perderla intorno ai 50 mm. Con un offset di 150 mm, un robot è ancora in grado di movimentare tutti i 18 kg, mentre l’altro è limitato a soli 14 kg, nonostante entrambi riportino lo stesso valore nominale nella scheda tecnica.
Si tratta di una differenza significativa nella capacità effettivamente utilizzabile, soprattutto considerando che questo livello di offset è comune in molte applicazioni.
Dove la curva inizia a scendere
Dopo il tratto iniziale, la pendenza della curva determina quanto margine rimane per integrare altri componenti essenziali, come utensili, sensori, telecamere e altri dispositivi.
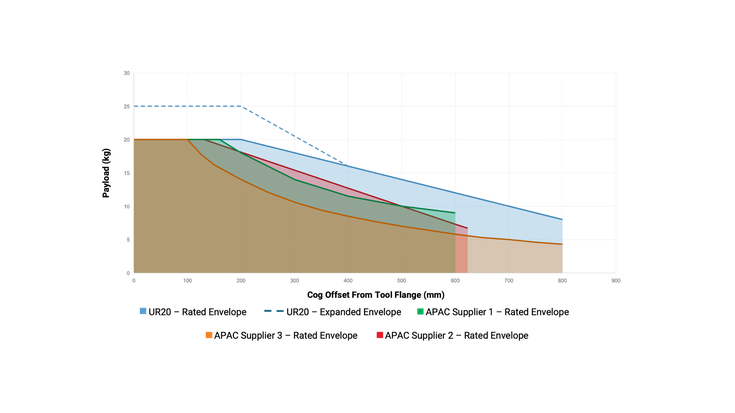
Una curva che scende rapidamente nell’intervallo tra 200 e 400 mm penalizza proprio gli elementi che più frequentemente vengono aggiunti a un’applicazione. Gripper, carico movimentato, sensori, telecamere e altri componenti contribuiscono infatti ad aumentare ulteriormente la distanza del baricentro.
Quali condizioni sono associate alla curva
A seconda del produttore, anche il valore di payload riportato nella scheda tecnica può presupporre una velocità ridotta o un’accelerazione limitata. In altri casi può richiedere uno specifico orientamento del polso, una determinata posizione di montaggio oppure un utilizzo del robot non continuativo.
Nessuna di queste limitazioni è necessariamente nascosta e, nella maggior parte dei casi, è riportata nel manuale. Tuttavia, raramente viene presa in considerazione nel confronto tra robot.
L’ingegneria dietro la curva
L’ingegneria dietro la curva
Definire queste curve richiede un lavoro ingegneristico complesso. Dietro ognuna di esse c’è la logica interna che governa il movimento del braccio robotico, una logica che deve essere calcolata, ottimizzata e verificata prima che qualsiasi dato possa essere pubblicato.
Per garantire un determinato payload a uno specifico offset è necessario riuscire a prevedere contemporaneamente il comportamento di diversi elementi del robot. Questo significa conoscere:
la coppia dovuta alla gravità in ogni configurazione delle articolazioni, e non soltanto in una posa rappresentativa;
l’attrito, che varia con la velocità, il carico e la temperatura delle articolazioni e che, quindi, non determina mai una perdita di coppia costante;
il calore, perché la coppia che un’articolazione può erogare per un breve periodo non è necessariamente la stessa che può sostenere durante un turno di otto ore;
la deformazione strutturale in presenza di un carico disassato, che durante le accelerazioni può generare oscillazioni del braccio e imporre una riduzione dei suoi limiti operativi;
la distanza di arresto, perché un braccio collaborativo deve potersi arrestare entro una distanza definita a qualsiasi velocità e con qualsiasi offset.
Combinare tutti questi fattori è ancora più complesso, perché interagiscono tra loro. La deformazione varia con il carico, l’attrito cambia con il calore generato da quel carico e la distanza di arresto dipende da entrambi.
Ciascun fattore deve quindi essere modellizzato e la curva di payload rappresenta il punto in cui tutti questi modelli convergono. La sua accuratezza dipende dal modello meno preciso che contribuisce a definirla.
Per questo sono stati necessari decenni di messa a punto, ottimizzazione e sviluppo degli algoritmi che svolgono esattamente questo compito. Ed è per questo che due robot costruiti con strutture comparabili possono mantenere il proprio payload nominale fino a distanze dal baricentro molto diverse.
Troppo vicini al limite della curva
L’aspetto forse più importante è proprio quello che il valore nominale non racconta.
Un payload può essere specificato considerando lo scenario peggiore: la combinazione di pose meno favorevole, alla massima velocità e nell’orientamento più impegnativo. Oppure può essere definito considerando lo scenario migliore, con un orientamento ideale del polso, accelerazioni ridotte e cicli di lavoro limitati.
Entrambi gli approcci producono una curva, ma il comportamento del robot cambia radicalmente quando viene inserito in un’applicazione reale.
Un valore basato sullo scenario peggiore rappresenta una soglia minima: indica come si comporterà il braccio anche nell’applicazione più impegnativa. Un valore basato sullo scenario migliore rappresenta invece un limite massimo che il braccio può raggiungere soltanto in condizioni ideali, spesso lontane da quelle effettive di produzione.
Universal Robots definisce le proprie specifiche sulla base dello scenario peggiore, perché i nostri robot sono strumenti di produzione progettati per applicazioni industriali reali. Una curva valida soltanto in condizioni ideali non elimina il rischio: lo trasferisce al cliente.
Per chi deve scegliere un robot, la conseguenza pratica è importante: due schede tecniche che riportano lo stesso valore possono indicare realtà molto diverse. In un caso si tratta di una prestazione sulla quale è possibile fare affidamento. Nell’altro, di una prestazione che potrebbe essere raggiunta soltanto in determinate condizioni.
La prima pagina della scheda tecnica non permette di distinguere le due situazioni. Per farlo bisogna guardare la curva e le condizioni riportate accanto ad essa.
È il margine operativo a impedire che questi due scenari divergano. Conoscere con precisione il comportamento del braccio, in definitiva, non significa pubblicare un numero più alto. Significa pubblicare un numero che sia realmente sostenibile nell’applicazione.
Prima di scegliere il tuo prossimo robot, consulta il manuale e verifica la curva del baricentro. Richiedila insieme al dato di payload nominale e controlla attentamente le condizioni associate. Somma tutto ciò che verrà installato oltre la flangia, incluso il carico da movimentare, e calcola dove si troverà realmente il baricentro complessivo. Infine, verifica che quel punto rientri nella curva, lasciando un margine sufficiente anche per gli utensili o gli accessori che potrebbero essere aggiunti in futuro.
