

Projeto de braço robótico: tipos, componentes e graus de liberdade
Entenda como um braço robótico é projetado: da cadeia cinemática aos graus de liberdade, passando pelos componentes mecânicos, pelo controle eletrônico e pela escolha do end effector.
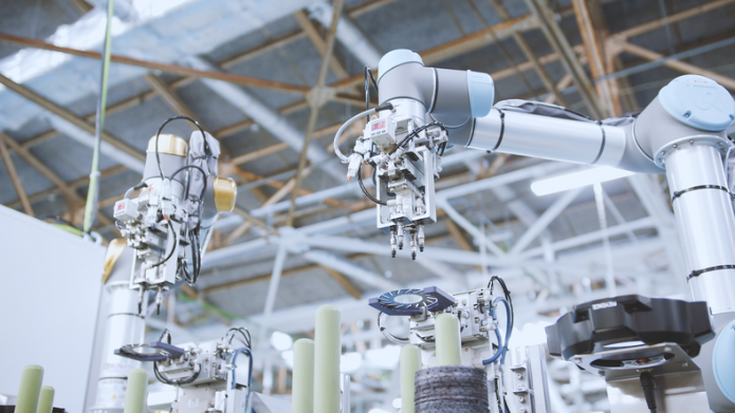
Um robô colaborativo é formado por elos unidos por juntas, e esse conjunto de ligações constitui uma cadeia cinemática. Na ponta dessa cadeia está o end effector (a "mão" de um robô), a extremidade funcional do manipulador. Ele pode ser uma garra ou um dispositivo capaz de soldar, pintar, montar e executar diversas outras tarefas.
Neste artigo, nossos especialistas explicam como funciona o projeto de um braço robótico: os tipos existentes, os componentes que o formam, os graus de liberdade e o que considerar tanto no lado mecânico quanto no eletrônico.
Para que serve um braço robótico na indústria
A robótica é o estudo, o desenvolvimento e o uso de sistemas robóticos na produção. À medida que a atividade industrial cresce, o projeto do braço robótico nasce da necessidade de apoiar diferentes setores na execução de tarefas que antes dependiam exclusivamente de mão de obra humana.
Na prática, os robôs assumem as atividades desagradáveis, arriscadas, excessivamente repetitivas e perigosas.
Manuseio de materiais, montagem, soldagem a arco, soldagem por resistência, carga e descarga de máquinas-ferramenta, pintura e pulverização são alguns exemplos do que um robô consegue fazer. O ganho é claro: essas tarefas passam a ser executadas com mais inteligência, precisão e constância do que um operador humano consegue sustentar.
Pense em uma linha de montagem ou de embalagem, onde levantar objetos pequenos de forma repetida pode ser cansativo demais para uma pessoa por longos períodos. Como o braço robótico não é limitado pela fadiga nem por riscos à saúde, ele executa a mesma operação com rapidez e sem oscilação de desempenho. É exatamente esse o princípio por trás de um sistema pick and place.
O que é um braço robótico?
Um braço robótico é um dispositivo formado por elos conectados por juntas, projetado para se movimentar no espaço com os graus de liberdade que a tarefa exige.
Na maioria dos casos, o manipulador robótico pode ser programado para executar tarefas específicas. Ele também é chamado de antropomórfico, justamente porque seu funcionamento se aproxima muito do de uma mão humana.
Um bom projeto de braço robótico reduz o tempo de ciclo e o custo do produto, porque aumenta a eficiência e a velocidade de operação e permite repetir o mesmo resultado com margem mínima de erro. Sem o envolvimento humano direto, o risco de dano também cai de forma significativa, o que facilita o manuseio de materiais perigosos.
Os 6 principais tipos de braço robótico
Robô cartesiano (ou robô pórtico/gantry)
Esse braço é formado por três juntas que podem ser manipuladas para realizar movimentos espaciais. É um tipo versátil, aplicado em pick and place, operação de máquinas, soldagem a arco, aplicação de selantes e tarefas de montagem.
Robô cilíndrico
Os eixos desse robô são configurados em um sistema de coordenadas cilíndricas. Entre os usos mais comuns estão soldagem a ponto, operação de máquinas-ferramenta, montagem de produtos e manuseio de máquinas de fundição sob pressão.
Robô esférico (ou robô polar)
Esse tipo de robô forma um sistema de coordenadas polares com seus eixos. Costuma ser empregado em operações de soldagem a gás, a arco e a ponto, em mecanismos de fundição sob pressão e no manuseio de máquinas-ferramenta.
Robô SCARA
SCARA vem de Selective Compliance Assembly Robot Arm. É especialmente útil em processos de montagem robotizada de peças pequenas. Como o nome indica, tem duas juntas rotativas paralelas que oferecem complacência em um plano e rigidez nos outros dois. Dá conta do uso de máquinas-ferramenta, da aplicação de selante, de processos de montagem e de atividades de pick and place.
Se você quiser se aprofundar, vale a leitura sobre o que é um robô SCARA e como ele funciona.
Robô articulado
Esse robô costuma ter três ou mais juntas rotativas no braço. É aplicado em tingimento, fundição, soldagem a gás e a arco, pintura por pulverização, rebarbação e processos de montagem.
Robô paralelo
É o robô com juntas rotativas ou prismáticas paralelas. Esse tipo aparece no alinhamento de fibras ópticas e em simuladores de voo de cabine.
Componentes de um braço robótico
Base
A base é um dos componentes mais importantes do braço robótico. Como serve de fundação para toda a estrutura, ela suporta o peso dos demais componentes e também da carga útil (payload). A base é equipada com um servomotor que trabalha em conjunto com o eixo rotativo.
Antebraço
O antebraço determina o alcance do robô e se movimenta mais do que os outros componentes. A junta formada aqui tem como referência o cotovelo do braço humano e cumpre a mesma função principal: sustentar o peso que o braço está levantando.
O eixo situado entre o cotovelo e a junta do antebraço funciona como fonte de potência do braço. Entre essa conexão e a ligação com a base, o braço robótico tem um ângulo mínimo de 130 graus e um ângulo máximo de 160 graus.
Ombro
O ombro se une ao eixo rotativo e dá ao braço robótico seu movimento de rotação. Esse componente tem uma combinação de eixo e chaveta conectada à parte inferior, e é ele que transmite o movimento rotativo da fonte de potência para a parte superior do braço.
Bíceps
Assim como os músculos do braço humano, o bíceps do robô se movimenta menos do que o antebraço, mas garante força e estabilidade ao antebraço e ao punho. Sua extremidade superior tem um eixo que permite girar em torno do eixo da junta ombro-cotovelo.
A base desse componente tem furos e um espaço entre duas ranhuras estendidas, onde fica posicionada a junta 3, que forma o punho. O eixo no ápice do cotovelo é ligado à fonte de potência, e a extremidade dessa parte do braço é onde ocorre a rotação.
Punho
O punho conecta o antebraço ao end effector e é o que garante a precisão dessa extremidade. No eixo, ele pode girar 360 graus, mas essa rotação pode ser limitada porque a própria base do robô também gira. O grau de rotação varia conforme a necessidade do usuário.
End effector
O end effector, também conhecido como end-of-arm tooling (EOAT), é o dispositivo ou ferramenta acoplado à extremidade do braço robótico e responsável por interagir com a tarefa atribuída ao robô.
Seu projeto, assim como o hardware e o software que o operam, depende diretamente da tarefa ou da aplicação. Vale conferir os tipos de end effector mais utilizados em cobots.
Servomotor
O servomotor é um atuador rotativo ou linear que permite controlar com precisão a posição angular ou linear, a velocidade e a aceleração.
Ele é formado por um motor conectado a um sensor de realimentação de posição e exige um controlador relativamente complexo, muitas vezes um módulo criado exclusivamente para essa finalidade. Para entender melhor esse componente, veja como funciona um servomotor na robótica industrial.
Existem diferentes formas de construir cobots, da base ao antebraço, e é essa construção que determina a flexibilidade do equipamento.
Os cobots da Universal Robots, por exemplo, têm 6 juntas: 3 na base, no ombro e no cotovelo, e outras 3 no punho. Isso oferece muito mais liberdade de movimento do que robôs com apenas 2 juntas no punho.
O que significa projeto de braço robótico?
Projeto mecânico do braço robótico
O projeto mecânico de um braço robótico se inspira na mão humana e é formado por várias conexões que, juntas, compõem uma cadeia cinemática.
As juntas que ligam os elos dão ao sistema suas capacidades de movimento rotacional e translacional.
Na extremidade da junta do punho, onde estaria a mão em um braço humano, normalmente se acrescenta um end effector.
Graus de liberdade (DoF)
No projeto de braços robóticos, o grau de liberdade é calculado subtraindo o número de restrições à mobilidade do robô do total de liberdades do corpo rígido. Em geral, são as juntas que impõem essas restrições.
Juntas de revolução e juntas prismáticas permitem apenas um grau de liberdade entre os dois corpos que conectam. Já as juntas esféricas têm três graus relativos no espaço, e as juntas universais, dois.
Todo braço robótico pode ser descrito por seu grau de liberdade. Quanto maior esse número, maior a flexibilidade para alinhar uma ferramenta, por isso ele é um parâmetro decisivo no projeto. Em um robô serial, por exemplo, esse número costuma corresponder à quantidade de juntas rotativas de eixo único presentes no braço.
O end effector é posicionado com cinco graus de liberdade em sistemas de manipuladores seriais e paralelos: três de translação e dois de orientação. Com isso, é possível estabelecer uma relação direta entre a posição do atuador e a configuração do manipulador.
Vale lembrar que a quantidade de eixos também pesa no custo total de aquisição, tema que exploramos em as vantagens de um robô de 6 eixos.
Espaço de trabalho do robô
O conjunto de todas as posições que o end effector consegue alcançar forma o espaço de trabalho do robô, também chamado de espaço acessível. O comprimento dos elos, as restrições rotacionais e translacionais e o projeto geral do mecanismo influenciam diretamente esse alcance. Ao alterar o comprimento das conexões e os graus de liberdade permitidos, muda também o volume de trabalho, ou seja, o espaço realmente utilizável pelo robô.
Projeto eletrônico do braço robótico
Controle do servomotor
Os servos podem ser motores AD (alimentados por bateria) ou CC (fonte de alimentação de entrada). Graças a um arranjo interno de engrenagens, os servomotores costumam oferecer excelente relação torque/inércia. E, como trabalham em malha de controle com realimentação, entregam precisão relativamente alta.
Servomotores CC pequenos e portáteis são populares em brinquedos, aplicações de robótica educacional e aeromodelos RC. O limite de rotação normalmente fica entre 90 e 180 graus, embora alguns motores ofereçam amplitude angular maior.
Por entregarem alto grau de precisão na orientação espacial, os servomotores são uma excelente escolha para braços e pernas de robôs, direção por pinhão e cremalheira e scanners de sensores. E, como são totalmente autocontidos, configurar as malhas de controle de velocidade e de ângulo é simples.
Fiação do servo
Os servomotores normalmente têm três fios. O fio terra é identificado pela cor preta ou marrom; o vermelho identifica a alimentação; e o fio de sinal se distingue pela cor amarela, laranja ou branca (3-5 V).
- Tensão do servo (fios vermelho e preto/marrom): a faixa média de tensão de trabalho dos servomotores é de 4,8 a 6 volts. Existem servomotores Hitec que operam com tensão nominal mais alta, mas a maioria dos modelos de tamanho micro funciona com tensão mais baixa.
- Fio de sinal (amarelo/laranja/branco): enquanto os fios preto e vermelho fornecem energia ao servomotor, o fio de sinal transmite os comandos de controle. Normalmente, envia-se ao servo uma onda quadrada lógica de determinado comprimento de onda (em geral 50 Hz), o que faz com que ele se oriente em um ângulo específico, já que o comprimento de onda corresponde exatamente ao ângulo do servo. O Arduino Mega, por exemplo, recebe entradas do PC para gerar uma onda quadrada, que então regula a direção angular do servomotor.
Microcontrolador: o conceito básico do Arduino
Os servomotores dependem de microcontroladores para regular precisão e posição angular.
Um exemplo conhecido é o Arduino, microcontrolador de placa única que pode ser configurado conforme a aplicação. Ele tem estruturas de I/O embarcadas, conectores USB de alimentação e foi projetado para uma CPU Atmel AVR.
Como controlar um braço robótico?
Os braços robóticos podem operar de forma autônoma ou sob controle humano. No modo manual, um operador treinado (o programador) instrui o robô a cumprir sua missão usando uma ferramenta de controle portátil, o teach pendant. É um processo bastante lento.
A configuração de controle em múltiplos níveis de um braço robótico padrão reúne um microcontrolador, um driver e uma interface de usuário baseada em computador.
Conceitos de cinemática inversa entram em cena para dar flexibilidade à programação e ao sistema de controle, e o mesmo pode ser feito em modo manual. Um microcontrolador comum tem uma placa de programação/desenvolvimento acoplada a ele.
Como escolher o end effector certo?
Em robótica, o end effector é a ferramenta ou dispositivo acoplado à extremidade do braço, no lugar da mão. É o componente que interage com o mundo externo. Seu projeto, assim como o hardware e o software que o operam, depende da tarefa que o robô executa.
São muitos os usos que exigem a escolha de um end effector específico. Pode ser uma interface de soldagem para segurar os eletrodos ou uma garra robótica em formato de mão, projetada para operações de pick and place em uma área determinada.
O manipulador, componente mais importante do braço robótico, também pode receber uma interface semelhante a uma pistola de pintura por pulverização ou uma plataforma para simulações.
Os end effectors podem ser pneumáticos, elétricos ou hidráulicos e, na maioria dos casos, são acionados por servomotores. Se você está avaliando qual modelo adotar, conheça os tipos de garras robóticas usadas na manufatura.
Conclusão
A entrega da chapa, da pilha até a guilhotina, é a principal justificativa para optar pelo desenvolvimento de um braço robótico. Como a guilhotina e a pilha de chapas ficam próximas uma da outra, nenhum outro modo de transporte, como um robô linear, pode ser empregado. Nesse cenário, o braço robótico do mecanismo de pick and place foi projetado com sucesso.
Quer avaliar qual configuração faz sentido para a sua operação? Fale com um especialista em cobots da Universal Robots.
Perguntas frequentes
O que é um braço robótico?
É um dispositivo formado por elos conectados por juntas, capaz de se movimentar no espaço com os graus de liberdade exigidos pela tarefa. Por funcionar de forma semelhante a uma mão humana, também é chamado de manipulador antropomórfico.
Como funciona um braço robótico?
As juntas do braço são acionadas por servomotores, controlados por um microcontrolador que regula posição angular, velocidade e aceleração. Essa cadeia de elos e juntas (a cadeia cinemática) posiciona o end effector no ponto exato onde a tarefa precisa ser executada.
Quais são os tipos de braço robótico?
Os seis principais são: cartesiano (ou pórtico/gantry), cilíndrico, esférico (ou polar), SCARA, articulado e paralelo. Cada um se diferencia pela configuração dos eixos e pelo sistema de coordenadas em que opera.
Quantos graus de liberdade tem um braço robótico?
Depende da construção. O grau de liberdade corresponde às possibilidades de movimento que as juntas permitem: juntas de revolução e prismáticas oferecem um grau cada, as universais dois e as esféricas três. Os cobots da Universal Robots têm 6 juntas, sendo 3 na base, no ombro e no cotovelo, e 3 no punho.
O que é um end effector?
É a ferramenta acoplada à extremidade do braço robótico, também chamada de end-of-arm tooling (EOAT). Pode ser uma garra, uma tocha de solda, uma pistola de pintura ou qualquer dispositivo que interaja com a tarefa. Pode ser pneumático, elétrico ou hidráulico.
O que é o espaço de trabalho de um robô?
É o conjunto de todas as posições que o end effector consegue alcançar, também chamado de espaço acessível. Depende do comprimento dos elos, das restrições de rotação e translação e do projeto geral do mecanismo.
