開發 AI 很難,讓 AI 真正落地工廠更難。
AI 模型通常是在受控環境中開發與驗證,例如模擬環境、實驗室測試環境或離線處理流程。在這些環境中,物理條件經過簡化、感測器資料較為穩定,對執行時序的要求也較有彈性。
但實際工廠面對的是截然不同的環境。機器人必須即時做出反應,運動、力、視覺與系統狀態彼此緊密連動,接觸動態持續變化,感測器也會產生雜訊與延遲,而安全系統則會依設計條件介入運作。
在這樣的環境中,每一個控制週期都必須具備確定性,不容許重試、停滯或畫面掉幀,因為實體系統無法暫停或重置。
AI 模型通常是在受控環境中開發與驗證,例如模擬環境、實驗室測試環境或離線處理流程。在這些環境中,物理條件經過簡化、感測器資料較為穩定,對執行時序的要求也較有彈性。
但實際工廠面對的是截然不同的環境。機器人必須即時做出反應,運動、力、視覺與系統狀態彼此緊密連動,接觸動態持續變化,感測器也會產生雜訊與延遲,而安全系統則會依設計條件介入運作。
在這樣的環境中,每一個控制週期都必須具備確定性,不容許重試、停滯或畫面掉幀,因為實體系統無法暫停或重置。
在實際生產環境中,真正的挑戰不在於建立智慧模型,而在於如何讓 AI 在真實限制條件下可靠執行。
在受控環境中表現良好的系統,到了實際工廠現場往往難以維持相同效能,原因在於其執行架構並非針對真實機器人而設計:
如果缺乏專為即時實體運作而設計的執行層,實體 AI 就只能停留在實驗階段,難以成為可在實際生產環境中可靠部署、規模化應用並值得信賴的技術。
此平台的設計讓 AI 能與即時控制迴路協同運作,持續提供資訊並調整機器人行為;同時,實際執行仍由具備確定性且通過安全認證的控制系統管理,並可直接存取工廠環境中關鍵的力、運動、感測與時序限制條件。
開發人員可透過 ROS、URScript、PolyScope X 與直接扭矩控制(Direct Torque Control)等介面使用這些執行功能。URCaps 則將這些功能延伸至使用者與操作人員,讓他們能在實際生產環境的執行階段進行設定、協調與操作。
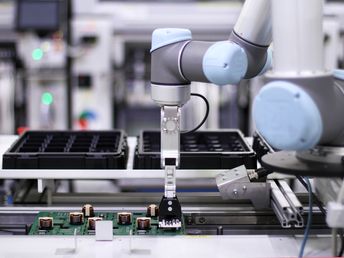
AI 與機器人控制系統以 500 Hz 的確定性控制週期協同運作,確保在即時限制條件下維持一致的運作表現與穩定性
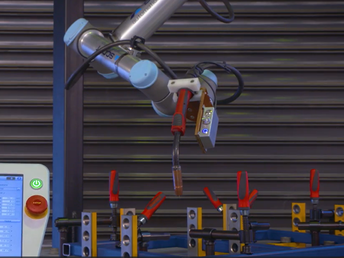
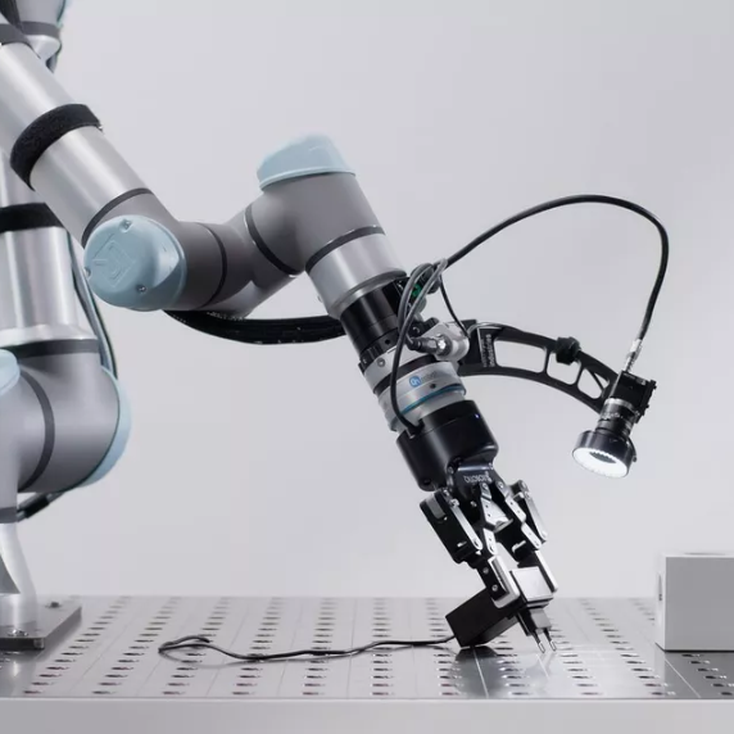
AI 透過原生的力與運動控制與真實物理環境互動,能夠執行大量接觸且變異性高的作業,突破理想化操作情境的限制。
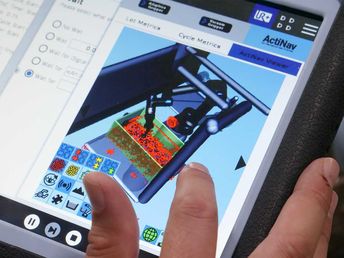
開發人員可透過開放式介面使用機器人功能,並運用成熟的開發框架整合 AI 邏輯,讓智慧功能與機器人控制緊密協同運作。
可直接從生產級機器人擷取運動、力、視覺與狀態資料,用於訓練並持續優化實體 AI 模型。
從開發到部署,執行層可支援實體 AI 的開發、執行與規模化應用等各個階段。
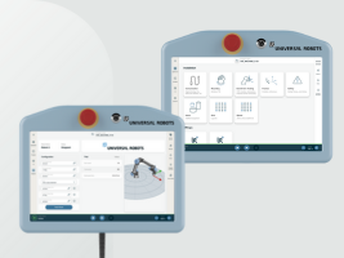
-PolyScope X 統一且支援 AI 的控制環境,提供開放式 API,可將感知、規劃與學習功能整合至機器人執行流程中。
-ROS 2、Python、C++ 原生整合現代機器人與 AI 技術堆疊,讓開發人員可直接使用熟悉的工具與工作流程,無須為專有系統進行額外調整。
-模擬資源與校正資料存取 提供經工廠校正的運動學、動力學與模擬模型,可用於規劃、學習,以及模擬至真實環境(Sim-to-Real)的驗證。
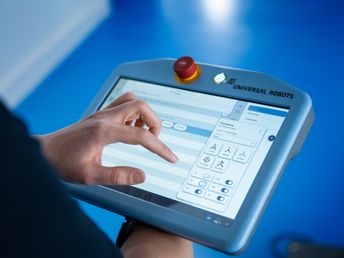
-500 Hz 即時控制 由控制器執行具確定性的運動與力控制迴路,確保可預測的時序與一致、可重現的實體運動表現。
-直接扭矩控制 提供關節扭矩與機器人動力學的底層存取能力,支援柔順控制、大量接觸作業,以及以學習為基礎的控制策略。
-力/扭矩感測 透過即時介面提供整合式力與扭矩訊號,讓 AI 不僅能根據位置資訊進行判斷,也能理解實際物理互動。
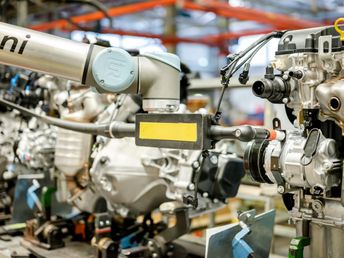
-URCaps 與 Smart Skills 將 AI 功能封裝為可直接部署、操作人員即可使用的功能,並無縫整合至 UR 工作流程。
-合作夥伴生態系統與市場推廣 運用 UR+ 生態系統、系統整合商與解決方案合作夥伴,將 AI 應用產品化,並進行部署與規模化擴展。
-授權與模組化部署 管理進階功能的使用權限,同時支援跨機器人、工作站與生產據點的規模化部署。
-認證部署與安全 由 AI 層底層通過 TÜV 認證的安全機制提供保障,讓實驗、驗證與規模化部署皆能在符合工業環境限制條件下進行。
Minas Liarokapis,Acumino技術長AI Accelerator 的速度讓我非常驚豔,甚至讓我開始後悔之前花了那麼多時間自行開發部分解決方案。
隨著實體 AI 技術日趨成熟,我們持續擴充產品組合,為開發人員在執行、資料與部署等核心階段提供完整支援。
Anders Billesø Beck——AI機器人產品副總裁UR+ 提供預先整合的 AI 生態系統,可直接在優傲機器人執行層上運作。開發人員可運用已完成整合且能協同運作的元件進行開發,無須從零開始建構基礎架構。
優傲機器人以執行層為核心,提供完整的開發者生態系統,讓您能專注於 AI 開發,無須耗費時間自行建構基礎架構。
從開源框架、預先整合的合作夥伴解決方案,到量產就緒的開發工具,您所需的 AI 技術堆疊皆已完成整合。
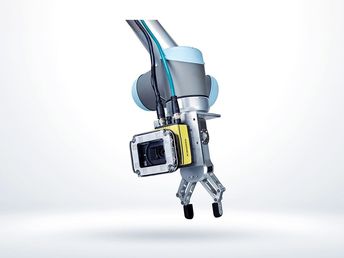
精選的軟硬體生態系統,專為直接在 UR 執行層上運作而打造。
UR+ 元件皆經過測試與驗證,並已達量產就緒,可減少自行開發與維護客製化驅動程式、安全邏輯及介面的需求。對開發人員而言,這代表能更快速地進行開發迭代,並縮短從原型開發到實際部署的時程。
原生支援 ROS 2,並提供持續維護的驅動程式與整合方式,同時維持機器人的確定性執行。
開發人員可使用標準 ROS 工具進行感知、規劃與學習功能開發,而即時運動、力控制與安全功能則由 UR 控制器負責執行。透過這種分工架構,AI 與機器人功能可同步規模化擴展,同時維持系統的可靠性。

URSim 是優傲機器人的離線模擬環境,讓開發人員無須使用實體機器人硬體,即可測試、除錯與驗證機器人程式。URSim 可模擬 UR 控制器的運作行為,讓開發人員在正式部署前安全地反覆測試並進行前期驗證。
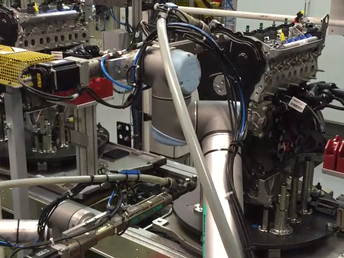
由 UR 官方維護的用戶端函式庫,可低延遲存取機器人狀態、控制與遙測資料,並持續配合最新的控制器更新保持同步。
透過 C++ 函式庫、RTDE 與 ROS 介面,開發人員可串流即時資料、執行外部控制迴路,並安心整合 AI 系統,確保以 ROS 為基礎的整合功能持續與最新的控制器運作行為保持一致,無須自行進行通訊協定逆向工程或建構客製化通訊層。
提供完整的開發工具、模擬資源與技術文件,支援從開發到部署的完整生命週期。
從模擬器、SDK、範例程式與參考架構,到社群支援,UR Developer Suite 為團隊提供一致的開發基礎,協助開發、測試並規模化部署實體 AI。
UR Forum 是 Universal Robots 官方社群平台,開發人員、系統整合商與合作夥伴可在此交流知識、提出問題,並共同解決實際自動化應用中的挑戰。透過 UR Forum,使用者可直接取得最佳實務、應用範例,以及來自社群與 UR 官方的技術指引。
與我們聯繫,探索專為在實際生產環境中,讓 AI 能於真實機器人上可靠執行而設計的開發工具、執行功能與平台。