<link rel="stylesheet" href="styles-TODJBD2E.css"> ข้ามไปยังเนื้อหาหลัก

Need more info? Go to Universal Robots

Toyota Motor Hokkaido ใช้ cobot เป็นหุ่นยนต์ยกของและป้อนชิ้นงาน ปรับปรุงประสิทธิภาพการทำงานด้วยระบบอัตโนมัติ

ระบบอัตโนมัติที่ Toyota Motor Hokkaido, Inc.

โดยย่อ

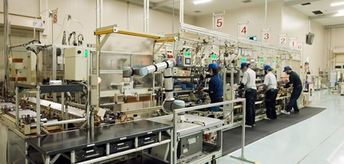
Toyota Motor Hokkaido, Inc. ผู้ผลิตชุดเกียร์, เพลา, และชิ้นส่วนอื่น ๆ สำหรับรถยนต์ Toyota ที่เมือง Tomakomai จังหวัดฮอกไกโด ประเทศญี่ปุ่น มีเป้าหมายหลักคือ "การเสริมความแข็งแกร่งของโครงสร้างการผลิต" บริษัทเริ่มสร้างระบบหุ่นยนต์ด้วยโคบอทจาก UR เพื่อปรับปรุงกระบวนการป้อนเฟืองดอกจอก (diff-pinion) ซึ่งเป็นจุดที่มีปัญหามาตลอด ผลคือบริษัทสามารถสร้างระบบหุ่นยนต์ของตัวเองที่ลดทั้งต้นทุนและพื้นที่ และเพิ่มอัตราเดินเครื่องจาก 92% เป็น 98% เมื่อเทียบกับระบบเดิม ในกระบวนการป้อนเฟืองเข้าเครื่องจักร พนักงานต้องยกแกนที่เสียบเฟืองหลายตัวไว้ขึ้นมา วางลงบนเครื่องลำเลียงในแนวนอน แล้วชิ้นงานจะไหลเข้าเครื่องด้วยน้ำหนักของตัวเอง อุปกรณ์ต้องดัดแปลงทุกครั้งที่รูปทรงชิ้นงานเปลี่ยน และแกนที่เสียบชิ้นงานหนัก 2 ถึง 3 กก. เป็นงานที่หนักสำหรับพนักงานที่ต้องทำงานอย่างระมัดระวังไม่ให้ชิ้นงานเสียหาย

พวกเขาทำได้อย่างไร

Junichi Isobe หัวหน้ากลุ่ม HEVG สำนักงานวิศวกรรมการผลิตชิ้นส่วน ฝ่ายวิศวกรรมของ Toyota Motor Hokkaido กล่าวว่า "เราต้องการปรับปรุงกระบวนการทำงานภายใน เพื่อเสริมความแข็งแกร่งให้กับโครงสร้างการผลิตของเราอยู่แล้ว เมื่อเราได้รับการแนะนำให้รู้จักกับหุ่นยนต์โคบอท (cobot) ของ UR โดยผู้จัดจำหน่ายอย่าง Toyoda Yuki และหลังจากได้เห็นความนิยมที่เพิ่มขึ้นของหุ่นยนต์ประเภทนี้ในงาน International Robot Exhibition เมื่อเดือนธันวาคม 2019 และงาน ROBODEX เมื่อเดือนมกราคม 2020 เราจึงตัดสินใจที่จะรับความท้าทายนี้" ความท้าทายในการนำโคบอทมาใช้ครั้งแรกคือต้องรักษารอบเวลาให้อยู่ในเกณฑ์ที่กำหนด และหาวิธีตรวจจับชิ้นงาน หากใช้กล้องวิชั่นซิสเต็ม (vision camera) จะทำให้ใช้เวลาเกินกว่าที่กำหนดไว้ อีกทั้งยังตรวจจับชิ้นงานได้ยากเนื่องจากชิ้นงานมีสีดำและมีความมันวาว Toyoda Yuki จึงคิดค้นวิธีการโดยใช้เซ็นเซอร์วัดแรงและแรงบิด (F/T sensor) ที่ติดตั้งมาพร้อมกับโคบอทของ UR เพื่อตรวจจับชิ้นงานเมื่อกริปเปอร์สัมผัสกับชิ้นงาน วิธีนี้ได้ถูกเลือกให้นำมาใช้งานจริงหลังจากผ่านการทดสอบสาธิตแล้ว Syusaku Jin จากแผนกวิศวกรรมการผลิตชิ้นส่วน ภายใต้หน่วยงาน HEVG ของฝ่ายวิศวกรรม กล่าวว่า "เราตัดสินใจพัฒนาระบบที่ไม่ใช้กล้อง เพื่อให้การตั้งค่าระบบง่ายขึ้น เราใช้กริปเปอร์ RG2 และ RG6 ของ OnRobot ซึ่งเป็นสินค้า UR+ จึงตั้งโปรแกรมได้ง่ายบน teach pendant ของโคบอท รวมถึงการตั้งค่าเซ็นเซอร์ F/T ที่ติดตั้งมากับตัวหุ่นยนต์ด้วย"

Toyota Motor Hokkaido

อุตสาหกรรม ยานยนต์และผู้รับเหมาช่วง
ประเทศ เอเชีย
จำนวนพนักงาน มากกว่า 1,000 คน
Cobot ที่ใช้ UR5e, UR10e, และ UR16e

วิธีที่พวกเขาทำสำเร็จ

มองลึกถึงกระบวนการและรายละเอียดสำคัญของการเปลี่ยนผ่านจากกระบวนการแบบใช้มือสู่ระบบอัตโนมัติด้วยโคบอทได้สำเร็จ

case story toyota motor hokkaido

ระบบอัตโนมัติที่สะดวกสบาย

Suguru Sakai หัวหน้าแผนกการผลิตที่ 12 ฝ่ายผลิตชิ้นส่วนหมายเลข 1 ซึ่งรับผิดชอบหน้างาน กล่าวเสริมว่า "ถ้าเราต้องการวางชิ้นงานกลับด้าน หรือเปลี่ยนจำนวนแกน ก็ทำได้ง่าย ๆ ด้วยการตั้งโปรแกรมหุ่นยนต์ใหม่ หุ่นยนต์ยังตรวจสอบความหนาของชิ้นงานให้ด้วย ซึ่งผมว่าสะดวกมาก"

case story toyota motor hokkaido

ทำงานได้เป็นสองเท่า

เมื่อก่อนจำเป็นต้องใช้เครื่องป้อนวัสดุแยกสำหรับแต่ละสายการผลิต แต่โคบอทของ UR สามารถป้อนวัสดุให้กับสายการผลิตสองสายได้ด้วยหุ่นยนต์เพียงตัวเดียว จากเดิมที่ต้องจัดหาเครื่องป้อนวัสดุใหม่ทุกครั้งที่มีการเพิ่มรุ่นผลิตภัณฑ์เข้ามาใหม่ ปัจจุบันสามารถปรับเปลี่ยนโปรแกรมการทำงานของหุ่นยนต์เพื่อรองรับรุ่นใหม่ได้ ซึ่งช่วยประหยัดงบประมาณการลงทุน นอกจากนี้ ยังมีการติดตั้งระบบสแกนเพื่อความปลอดภัย ทำให้หุ่นยนต์ลดความเร็วลงเมื่อมีคนเข้ามาใกล้ และหยุดทำงานทันทีหากมีการสัมผัสหรือชนกับคน

แน่นอนว่าการลดต้นทุนของระบบถือเป็นกุญแจสำคัญประการหนึ่งในการเสริมสร้างความแข็งแกร่งให้กับโครงสร้างการผลิต แต่เหนือสิ่งอื่นใด การได้ลงมือทำโครงการต่างๆ ยังเป็นหนทางที่ช่วยให้เราพัฒนาทักษะของตนเองได้อีกด้วย ผมเชื่อว่านี่คืออีกหนึ่งวิธีที่จะช่วยเสริมสร้างความแข็งแกร่งให้กับระบบการผลิตของเรา

Junichi Isobe หัวหน้ากลุ่ม HEVG สำนักงานวิศวกรรมการผลิตชิ้นส่วน ฝ่ายวิศวกรรม Toyota Motor Hokkaido

สายการผลิตที่นิ่งขึ้น อัตราใช้งานสูงขึ้น

เมื่อความผิดปกติลดลง อัตราใช้งานเครื่องจักรเพิ่มขึ้นจาก 92% เป็น 98% Syusaku Jin กล่าวว่า "ผมรู้สึกยินดีมากที่สามารถเดินสายการผลิตได้อย่างมีเสถียรภาพสูง ส่วนที่ยากที่สุดคืองานเดินสายไฟครับ เนื่องจากผมไม่เคยมีประสบการณ์ด้านนี้มาก่อน ผมจึงคิดว่าประสบการณ์ครั้งนี้จะเป็นประโยชน์อย่างยิ่งเมื่อเราต้องติดตั้งหุ่นยนต์ตัวถัดไป นอกจากนี้ มันยังช่วยพัฒนาทักษะการอ่านและเขียนแบบไฟฟ้าสำหรับอุปกรณ์อื่นๆ ด้วย ไม่เฉพาะแค่หุ่นยนต์"

โคบอทของ UR ยังถูกนำมาใช้งานในสายการประกอบด้วยเช่นกัน โดยในกรณีนี้ หุ่นยนต์ยกของจะถูกติดตั้งอยู่ที่ส่วนปลายของสายพานลำเลียงซึ่งมีพนักงานประจำจุดอยู่ และทำหน้าที่ย้ายชิ้นงานไปยังสายพานลำเลียงถัดไป ข้อดีของระบบนี้คือ หากเกิดปัญหาขึ้นกับตัวโคบอท พนักงานก็สามารถเข้ามาปฏิบัติงานแทนได้โดยไม่จำเป็นต้องหยุดกระบวนการทำงานทั้งหมด

Toyota Motor Hokkaido หวังจะนำโคบอทของ UR ไปใช้ในกระบวนการอื่น ๆ อีกในอนาคต

เซนเซอร์แรง-แรงบิด (F/T sensor) ในตัวของโคบอท UR ตรวจจับชิ้นงานเมื่อกริปเปอร์สัมผัสกับชิ้นงานในอดีตมีเครื่องป้อนวัสดุหนึ่งเครื่องต่อหนึ่งไลน์ แต่โคบอท UR จ่ายวัสดุให้สองไลน์ด้วยโคบอทตัวเดียวUR10e ทำงานร่วมกับผู้ปฏิบัติงานที่ปลายสายพานลำเลียง

โจทย์ที่แก้ได้

  • การนำหุ่นยนต์มาใช้ทำให้อัตราการใช้ประโยชน์ในกระบวนการผลิตอยู่ที่ 98%

ปัจจัยที่สร้างคุณค่า

  • สร้างระบบโคบอทโดยไม่ใช้กล้องวิชัน ด้วย F/T sensor ในตัว
  • การตั้งค่าที่ง่าย
  • ติดตั้งเองภายในโดยไม่ต้องใช้ผู้เชี่ยวชาญภายนอก

งานที่หุ่นยนต์ร่วมปฏิบัติงานรับผิดชอบ

  • ป้อนชิ้นงานเข้าเครื่องจักร
  • ย้ายชิ้นงานไปยังสายพานลำเลียง

พร้อมยกระดับระบบอัตโนมัติของคุณอย่างมั่นใจแล้วหรือยัง?

พูดคุยกับผู้เชี่ยวชาญของ UR เพื่อค้นหาโซลูชัน ที่เหมาะสมกับการใช้งานของคุณ