<link rel="stylesheet" href="styles-3S7W63VL.css"> Saltar al contenido principal

Cree, entrene, implemente y escale IA física para la fábrica

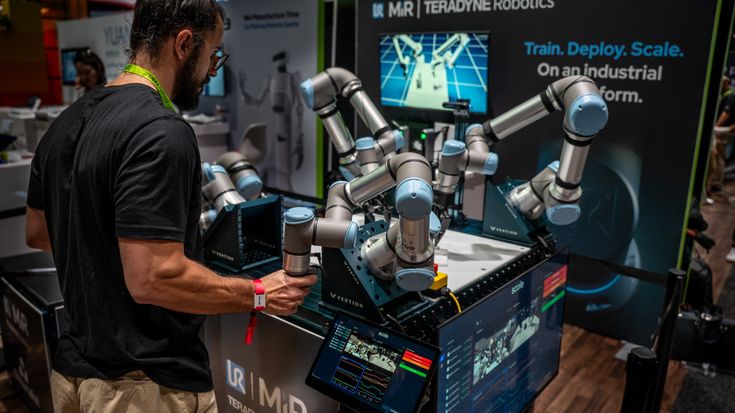
Desarrolle modelos de IA que funcionen en robots reales, interactúen con la física real y se ejecuten de forma confiable en producción, sobre una capa de ejecución probada en más de 100,000 robots implementados.
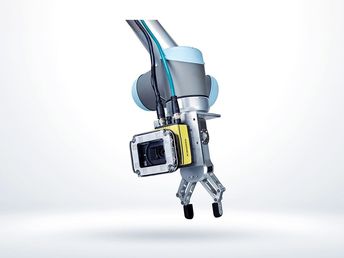
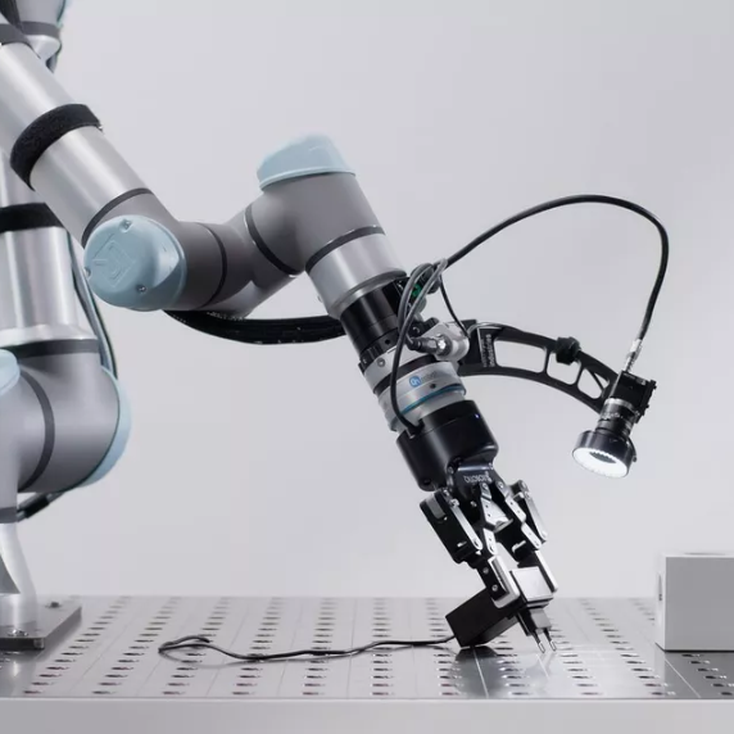
Universal Robots cobot using the Cambrian vision system for AI‑powered bin picking and fast, robust pick-and-place automation
Cerebro de IA

Crear IA es difícil. Hacerla funcionar en la fábrica es aún más difícil.

Los modelos de IA suelen desarrollarse y validarse en entornos controlados: simulaciones, configuraciones de laboratorio o flujos de trabajo sin conexión, donde la física está simplificada, los sensores ofrecen datos limpios y los tiempos son flexibles.

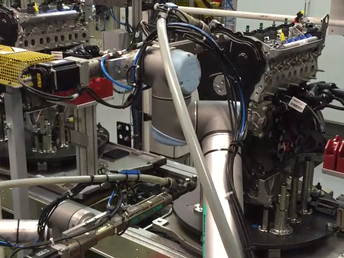
La fábrica funciona con una realidad diferente. Los robots deben responder en tiempo real. El movimiento, la fuerza, la visión y el estado están estrechamente relacionados. La dinámica de contacto evoluciona continuamente. Los sensores introducen ruido y latencia. Los sistemas de seguridad intervienen por diseño.

En este entorno, cada ciclo de control debe ser determinista (sin reintentos, bloqueos ni cuadros perdidos), ya que los sistemas físicos no se pueden pausar ni reiniciar.
Dónde falla la IA física

En producción, el reto no es modelar la inteligencia. Es ejecutarla bajo restricciones reales.

Los sistemas que funcionan bien en entornos controlados a menudo tienen dificultades en la planta de manufactura, porque su arquitectura de ejecución no está diseñada para robots reales:

  • La física abstraída falla en tareas con mucho contacto y sensibles a la fuerza
  • El cómputo externo puede introducir problemas de latencia y sincronización
  • La percepción, la planeación y el control están desacoplados del movimiento en tiempo real
  • Pasar de la simulación a la implementación requiere reconstruir la infraestructura
  • La confiabilidad, la seguridad y la recuperación existen fuera del sistema principal

Sin una capa de ejecución diseñada para un funcionamiento físico en tiempo real, la IA física permanece confinada a la experimentación, en lugar de convertirse en algo que se pueda implementar, escalar y en lo que se pueda confiar de forma confiable en producción.

Universal Robots: la base de ejecución para la IA física

La plataforma está diseñada para que la IA funcione junto con ciclos de control en tiempo real, informando y adaptando el comportamiento del robot, mientras que la ejecución sigue estando gobernada por un control determinista y certificado en materia de seguridad, con acceso directo a la fuerza, el movimiento, la detección y las restricciones de tiempo que definen los entornos de fábrica.

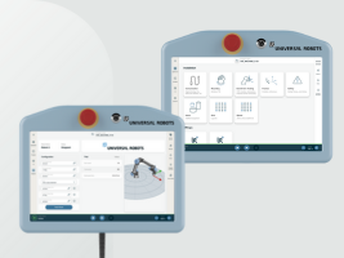
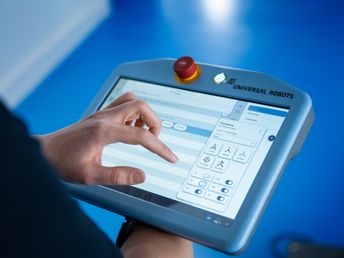
Estas capacidades de ejecución se ponen a disposición de los desarrolladores a través de interfaces como ROS, URScript, PolyScope X y Direct Torque Control. URCaps amplía estas capacidades a usuarios y operadores en tiempo de ejecución, permitiendo la configuración, la orquestación y la interacción dentro de los entornos de producción.

Capacidades de la plataforma

Desde el desarrollo hasta la implementación, la capa de ejecución respalda cada etapa de la creación, la operación y el escalamiento de la IA física.

Desarrollar

Desarrollar

- PolyScope X Entorno de control unificado y preparado para la IA, con APIs abiertas para integrar percepción, planeación y aprendizaje junto con la ejecución del robot.

- ROS 2, Python, C++ Integración nativa con las pilas modernas de robótica e IA, que permite a los desarrolladores usar herramientas y flujos de trabajo conocidos sin tener que adaptarse a sistemas propietarios.

- Recursos de simulación y acceso a calibración Modelos de cinemática, dinámica y simulación calibrados de fábrica, disponibles para la planeación, el aprendizaje y la validación sim-to-real.

Ejecutar

Ejecutar

- Control en tiempo real a 500 Hz Ciclos de movimiento y fuerza deterministas, ejecutados por el controlador, que garantizan una temporización predecible y un comportamiento físico repetible.

- Control directo del par Acceso de bajo nivel a los pares de las articulaciones y a la dinámica del robot, lo que permite estrategias de control adaptable, con mucho contacto y basadas en el aprendizaje.

- Detección de fuerza-par Señales de fuerza y par integradas, expuestas mediante interfaces en tiempo real, que permiten a la IA razonar sobre la interacción, no solo sobre la posición.

Comercializar

Comercializar

- URCaps y Smart Skills Empaquetan la funcionalidad de IA en capacidades implementables y listas para el operador, que se integran directamente en los flujos de trabajo de UR.

- Ecosistema de socios y salida al mercado Aproveche el ecosistema UR+, los integradores y los socios de soluciones para convertir en producto, implementar y escalar aplicaciones habilitadas con IA.

- Licenciamiento e implementación modular Controle el acceso a las capacidades avanzadas y respalde a la vez una implementación escalable en robots, celdas y sitios.

- Implementación certificada y seguridad Seguridad certificada por TÜV, aplicada por debajo de la capa de IA, que permite la experimentación, la validación y el escalamiento sin infringir las restricciones industriales.

Me sorprendió la velocidad del AI Accelerator, y ahora me arrepiento del tiempo que dediqué a desarrollar algunas soluciones internamente.

Minas Liarokapis, CTO, Acumino

Un portafolio de productos en crecimiento para desarrolladores de IA

A medida que la IA física madura, nuestro portafolio de productos se está ampliando para apoyar a los desarrolladores en las etapas clave de ejecución, datos e implementación.

AI Accelerator

AI Accelerator

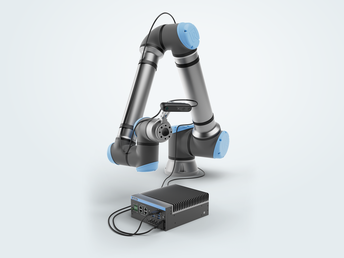
El AI Accelerator de UR facilita incorporar la IA en aplicaciones robóticas reales, combinando cómputo industrial, software y acceso al robot en una sola plataforma.

UR AI Trainer

UR AI Trainer

El UR AI Trainer es un sistema de entrenamiento que ayuda a los desarrolladores de IA y a las empresas a preparar modelos para la implementación industrial, capturando datos de interacción reales y de alta calidad directamente en robots de nivel de producción.

UR+ ofrece un ecosistema de IA preintegrado que funciona directamente sobre la capa de ejecución de Universal Robots. Construya sobre componentes que ya funcionan juntos, en lugar de ensamblar la infraestructura desde cero.

Anders Billesø Beck – Vicepresidente, Productos de Robótica de IA

Desarrolle más rápido con un ecosistema de desarrollo ya preparado

Universal Robots ofrece un ecosistema de desarrollo completo alrededor de la capa de ejecución, para que pueda concentrarse en crear IA, no en ensamblar infraestructura.

Desde frameworks de código abierto hasta socios preintegrados y herramientas listas para producción, su stack de IA ya está integrado.

UR+

UR+

Un ecosistema seleccionado de hardware y software diseñado para funcionar directamente sobre la capa de ejecución de UR.

Los componentes UR+ están probados, validados y listos para producción, lo que reduce la necesidad de crear y mantener controladores, lógica de seguridad e interfaces personalizados. Para los desarrolladores, esto significa una iteración más rápida y un camino más corto desde el prototipo hasta la implementación.

Comunidad ROS

Comunidad ROS

Compatibilidad nativa con ROS 2, con controladores mantenidos y rutas de integración que preservan la ejecución determinista del robot.

Desarrolle IA utilizando las herramientas estándar de ROS para la percepción, la planeación y el aprendizaje, mientras UR gestiona el movimiento en tiempo real, el control de fuerza y la seguridad en el controlador. Esta separación permite que la IA y la robótica escalen juntas sin comprometer la confiabilidad

URSim

URSim

URSim es el entorno de simulación sin conexión de Universal Robots, que permite a los desarrolladores probar, depurar y validar programas de robot sin acceso a hardware físico. Reproduce el comportamiento de los controladores UR, lo que permite una iteración segura y una validación temprana antes de la implementación.

Bibliotecas cliente

Bibliotecas cliente

Las bibliotecas cliente oficiales, mantenidas por UR, ofrecen acceso de baja latencia al estado, el control y la telemetría del robot, y se mantienen sincronizadas con las últimas actualizaciones del controlador.

A través de bibliotecas de C++, RTDE e interfaces ROS, los desarrolladores pueden transmitir datos en tiempo real, ejecutar ciclos de control externos e integrar sistemas de IA con la confianza de que las integraciones basadas en ROS permanecen alineadas con el comportamiento actual del controlador, sin necesidad de aplicar ingeniería inversa a los protocolos ni crear capas de comunicación personalizadas.

Herramientas y documentación para desarrolladores

Herramientas y documentación para desarrolladores

Un conjunto completo de herramientas, recursos de simulación y documentación que respaldan el desarrollo a lo largo de todo el ciclo de vida.

Desde simuladores y SDKs hasta ejemplos, arquitecturas de referencia y soporte de la comunidad, el UR Developer Suite ofrece a los equipos una base consistente para crear, probar y escalar la IA física.

Foro UR

Foro UR

El Foro UR es el espacio comunitario oficial de Universal Robots, donde desarrolladores, integradores y socios comparten conocimientos, hacen preguntas y resuelven desafíos de automatización del mundo real. Ofrece acceso directo a buenas prácticas, ejemplos y orientación tanto de la comunidad como de UR.

Póngase en contacto con Universal Robots

Póngase en contacto con nosotros para descubrir herramientas, capacidades de ejecución y plataformas diseñadas para ejecutar IA de forma confiable en robots reales en producción.