

Carga útil del cobot: por qué 20 kg nunca son realmente 20 kg
Una guía práctica sobre el desplazamiento del centro de gravedad, las curvas de carga útil y por qué dos robots colaborativos con la misma capacidad nominal pueden comportarse de maneras muy distintas
La carga útil (payload) de un cobot es la masa total que el brazo puede sostener en la brida de la herramienta; y ese límite cambia según la distancia entre la brida y el centro de gravedad de la carga.
Toda ficha técnica comienza con un único número: 20 kg o 30 kg, por ejemplo. Es lo primero que ve el cliente, lo primero que compara y lo primero que entra en la solicitud de cotización.
La carga útil nominal describe la brida, no la aplicación
La capacidad de carga de un robot está limitada por el torque de las articulaciones, y el torque es fuerza multiplicada por distancia. Cuanto más lejos esté el centro de gravedad combinado de la brida de la herramienta, más torque tienen que producir las articulaciones de la muñeca para sostener y mover esa misma masa. Es el mismo principio del diagrama de capacidad residual de un montacargas: la carga nominal solo es válida en el centro de carga previsto.
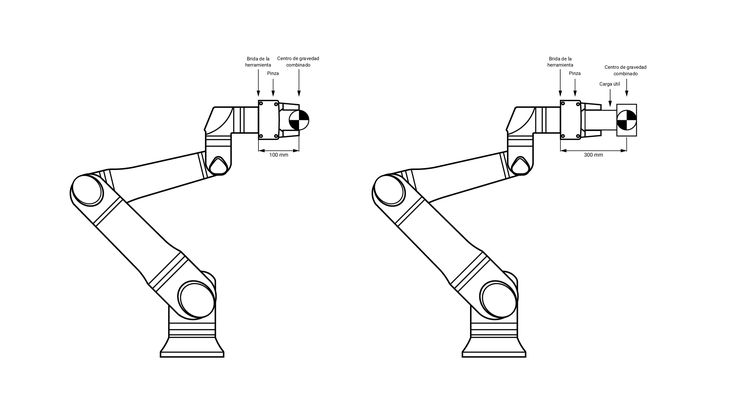
En la ficha técnica se asume que la carga está cerca del centro de la brida. En la práctica, casi nunca ocurre así. Una pinza robótica, un cambiador de herramientas, un soporte de sensor y la propia pieza empujan la masa hacia afuera, muchas veces entre 200 y 300 mm.
Por eso los fabricantes publican un diagrama de carga útil por centro de gravedad. Muestra cómo cae la capacidad nominal a medida que aumenta el desplazamiento del centro de gravedad. El desplazamiento del centro de gravedad (CoG offset) es la distancia entre el centro de la brida de la herramienta y el centro de gravedad de la carga acoplada. Es esa curva (y no el número de portada) la que gobierna la aplicación.
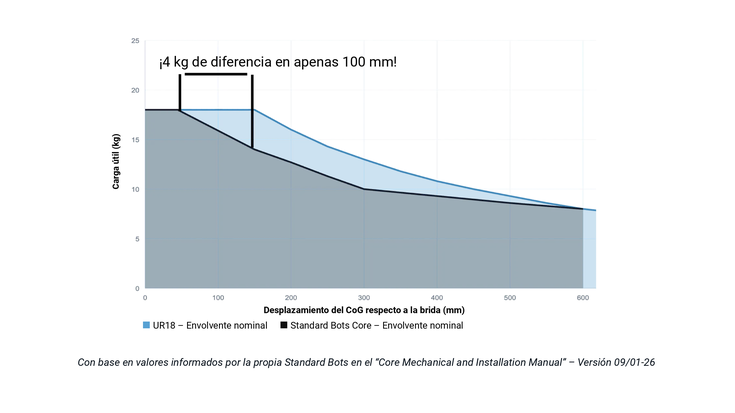
La curva de cada robot es distinta. Algunos admiten un desplazamiento grande, de hasta 150 mm; otros ya empiezan a perder capacidad con apenas 50 mm. En general, cuanto más estrecha es la ventana, menos aplicaciones cubre el robot y mayor es la probabilidad de generar problemas, que algún ingeniero tendrá que explicar después, cuando los números no cuadren.
Un error de dimensionamiento rara vez se anuncia
Mantenerse dentro de esa ventana es más difícil de lo que parece, porque equivocarse en el dimensionamiento no produce un error evidente. Y puede salir caro.
No existe un código de falla que diga que la aplicación quedó mal dimensionada. Lo que aparece es:
- desgaste acelerado
- paradas de protección que nadie logra reproducir en el momento
- velocidades reducidas para estabilizar el movimiento
- tiempo de ciclo que se estanca entre 10% y 15% por encima de lo esperado
Todo eso alcanza para erosionar el cálculo del payback, pero no para señalar una causa única.
Como los síntomas están dispersos, la culpa casi siempre recae en otro lado. Primero el programa, después la pinza, después la forma en que se presenta la pieza. Mientras tanto, las articulaciones trabajan más de lo que preveía el dimensionamiento, en cada ciclo, y por eso se desgastan más rápido y piden mantenimiento antes de lo planeado. Una evaluación de viabilidad hecha antes de la compra evita buena parte de esto.
Cómo leer la curva de carga útil del cobot: tres puntos importantes
Dónde la curva es plana
Toda curva sostiene la carga útil nominal completa durante cierta distancia antes de caer, y esa distancia varía mucho más entre fabricantes que el número destacado.
Como se ve arriba, los dos brazos de la gráfica tienen 18 kg de carga útil nominal. Uno sostiene ese valor hasta los 150 mm; el otro empieza a caer alrededor de los 50 mm. A 150 mm de desplazamiento, un robot sigue entregando los 18 kg completos, mientras que el otro está limitado a 14 kg, con fichas técnicas que muestran el mismo número. Es una diferencia grande de capacidad utilizable, justo en el rango en el que trabaja la mayoría de las aplicaciones.
Dónde cae la curva
Después de la meseta, la pendiente define cuánto desplazamiento queda para lo demás: herramental, sensores, cámaras. Una curva que se desploma entre los 200 y los 400 mm penaliza justo aquello que los equipos agregan después. Pinzas, el peso de la pieza manipulada, efectores finales (EOAT), sensores y cámaras empujan ese número cada vez más lejos.
Qué condiciones acompañan a la curva
Según el fabricante, el valor de carga útil de la ficha técnica puede presuponer velocidad reducida o aceleración limitada. En otros casos, puede exigir una orientación específica de la muñeca, una posición de montaje determinada o un robot que no opere de forma continua. Nada de esto se oculta (la mayor parte está en el manual), pero rara vez entra en la comparación.
La ingeniería detrás de la curva
Producir esas curvas cuesta trabajo. Detrás de cada una está la lógica interna que gobierna cómo se mueve el brazo, y esa lógica hay que calcularla, ajustarla y comprobarla antes de cualquier publicación.
Para prometer una carga útil a un desplazamiento determinado, hay que prever el comportamiento de varias partes del robot al mismo tiempo. Eso significa conocer:
- Torque gravitacional en todas las configuraciones de articulación, no en una pose representativa;
- Fricción, que varía con la velocidad, con la carga y con la temperatura de la articulación: el torque que se pierde por ella nunca es un valor fijo;
- Calor, porque el torque que una articulación entrega durante algunos segundos no es el que sostiene a lo largo de un turno de ocho horas;
- Deflexión estructural bajo carga desplazada, que bajo aceleración hace oscilar el brazo y obliga a recortar sus límites;
- Distancia de parada, ya que un brazo colaborativo tiene que detenerse dentro de una distancia delimitada, desde cualquier velocidad y en cualquier desplazamiento.
Combinar todo eso es todavía más difícil, porque esos factores interactúan. La deflexión cambia con la carga, la fricción cambia con el calor que esa carga genera y la distancia de parada depende de ambas.
Cada factor tiene que modelarse, y la curva es donde todos esos modelos se encuentran. Vale tanto como el modelo más débil que la alimenta. Por eso tomó décadas ajustar, optimizar y desarrollar los algoritmos que hacen exactamente eso. Y por eso dos robots construidos a partir de estructuras comparables llevan su carga útil nominal a desplazamientos muy distintos.
Operar demasiado cerca del límite de la curva
Lo que el número de portada no cuenta es quizá lo más importante. Un valor de carga útil puede especificarse para el peor caso: la combinación menos favorable de poses, a velocidad máxima, en la orientación más exigente. O para el mejor caso: orientación perfecta de la muñeca, aceleración reducida, ciclos de trabajo limitados. Los dos enfoques producen una curva, pero el comportamiento cambia drásticamente cuando el robot entra en una aplicación real.
El peor caso es un piso. Muestra cómo se va a comportar el brazo en la situación más exigente. Un valor de mejor caso es un techo, alcanzable solo en condiciones ideales que rara vez existen en el piso de producción.
Universal Robots especifica por el peor caso porque nuestros robots son equipos de producción, hechos para implementaciones reales en entornos industriales. Una curva que solo se sostiene en condiciones ideales no eliminó el riesgo. Solo lo transfirió al cliente.
Para quien compra, la consecuencia práctica es esta: dos fichas técnicas con el mismo número pueden significar cosas opuestas. Una es aquello con lo que usted puede contar. La otra es aquello que tal vez alcance. Nada en la portada distingue a las dos; solo la curva y las condiciones impresas a su lado.
El margen es lo que impide que esas dos cosas se separen. Entender el brazo con precisión no se trata, al final, de publicar un número mayor. Se trata de publicar un número que se sostenga.
Carga útil y alcance de los cobots de mayor capacidad de Universal Robots
Modelo | Carga útil nominal | Carga útil ampliada | Alcance |
|---|---|---|---|
UR18 | 18 kg | — | 950 mm |
UR20 | 20 kg | 25 kg | 1750 mm |
UR30 | 30 kg | 35 kg | 1300 mm |
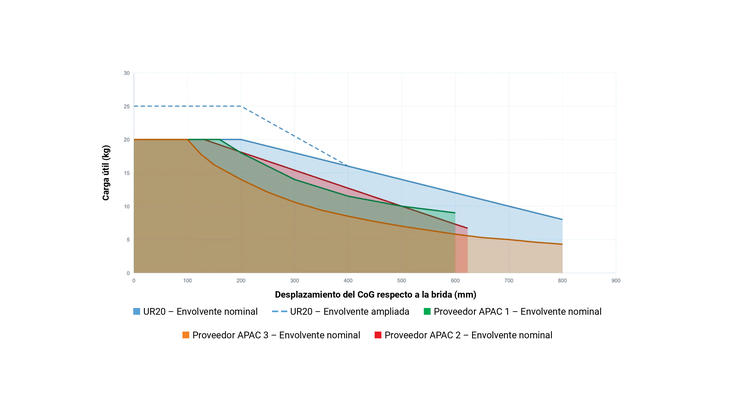
La carga útil ampliada del UR20 y del UR30 requiere PolyScope 5.19 o posterior, con la herramienta orientada verticalmente hacia abajo y el desplazamiento horizontal del centro de gravedad dentro de la curva ampliada. En esa condición, el robot puede operar con velocidad y aceleración reducidas.
Antes de especificar su próximo robot, busque la curva de CoG en el manual. Pídala junto con la carga útil nominal y lea las condiciones impresas a su lado. Sume todo lo que quedará más allá de la brida (pinza, adaptadores, cables, sensores y la pieza) y calcule dónde cae realmente el centro de gravedad combinado. Después, confirme que ese punto está dentro de la curva, con holgura para el herramental que agregará más adelante.
Si está evaluando modelos, la guía de implementación de cobots UR y la línea completa de cobots ayudan a validar la selección del robot.
Preguntas frecuentes
¿La carga útil del cobot incluye el peso de la pinza?
Sí. Todo lo que queda más allá de la brida entra en la cuenta: pinza u otro efector final, adaptadores, cambiador de herramientas, cables, sensores y la pieza manipulada. La carga útil nominal describe lo que la brida sostiene, no solo el objeto que el robot toma.
¿Qué es el desplazamiento del centro de gravedad (CoG offset)?
Es la distancia entre el centro de la brida de la herramienta y el centro de gravedad de la carga acoplada. Cuanto mayor es ese desplazamiento, mayor es el torque que se exige a las articulaciones de la muñeca y menor la carga útil que el robot puede sostener.
¿Dónde encuentro la curva de carga útil de mi cobot?
En el manual de usuario del modelo, en la sección de carga útil máxima. Localice el desplazamiento del centro de gravedad en el eje horizontal, suba hasta la curva y lea la carga máxima correspondiente en el eje vertical.
¿Dos robots con la misma carga útil nominal pueden comportarse de forma diferente?
Sí. El número nominal no dice hasta qué desplazamiento se sostiene ni bajo qué condiciones se midió. Dos brazos de 18 kg pueden diferir en 4 kg de capacidad utilizable a 150 mm de desplazamiento.
¿Cómo sé si mi cobot está mal dimensionado?
Las señales son indirectas: desgaste por encima de lo previsto, paradas de protección intermitentes, velocidad reducida para estabilizar el movimiento y tiempo de ciclo por encima de lo proyectado. No hay un código de falla específico para el error de dimensionamiento.
Póngase en contacto con nuestro equipo si tiene dudas específicas sobre el uso de cobots en su industria.
Contáctenos para obtener más información

