<link rel="stylesheet" href="styles-3S7W63VL.css"> メインコンテンツへスキップ

工場向けの物理AIを構築、学習、導入、そして拡張する

実際のロボット上で動作し、実際の物理法則と相互作用し、本番環境で確実に実行されるAIモデルを開発しましょう。10万台以上の導入実績を持つ実行レイヤー上で構築します。
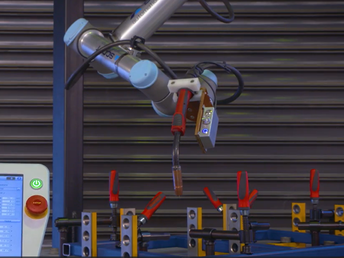
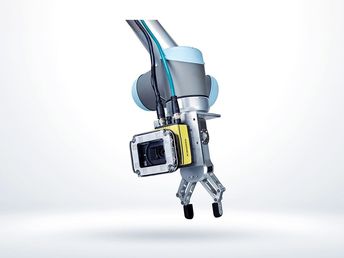
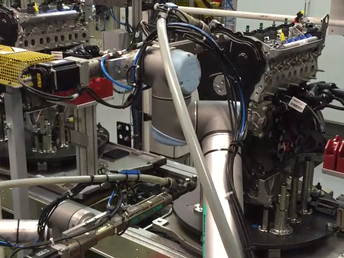
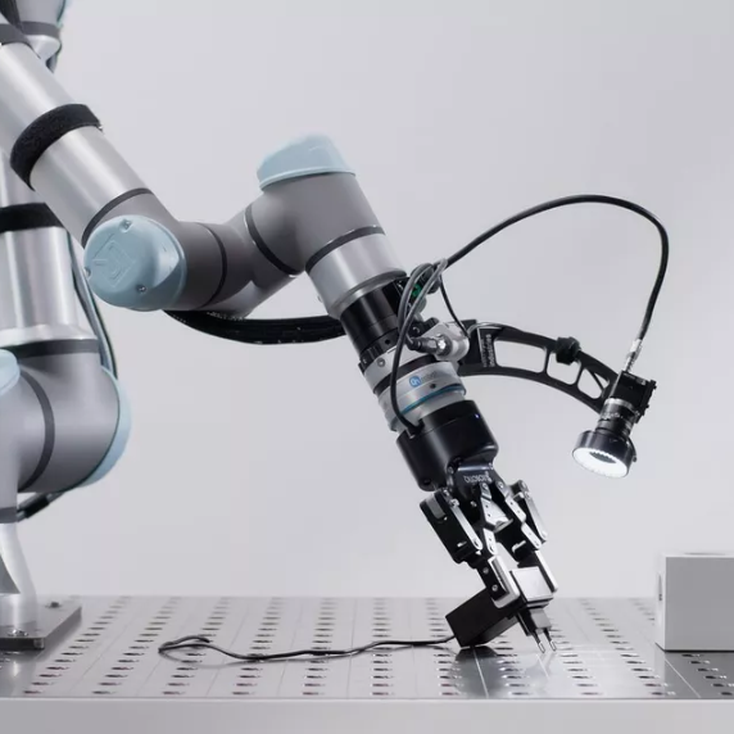
Universal Robots cobot using the Cambrian vision system for AI‑powered bin picking and fast, robust pick-and-place automation
AIブレイン

AIを構築するのは難しい。工場でそれを稼働させるのはさらに難しい。

AIモデルは通常、制御された環境——シミュレーション、ラボ環境、あるいは物理法則が単純化され、センサーがクリーンで、タイミングに柔軟性のあるオフラインパイプライン——で開発・検証されます。

工場はまったく異なる現実の中で動いています。ロボットはリアルタイムで応答しなければなりません。動作、力、ビジョン、状態は密接に結びついています。接触ダイナミクスは常に変化し続けます。センサーはノイズと遅延を生じさせます。安全システムは設計上、必要に応じて介入します。

このような環境では、物理システムは一時停止やリセットができないため、あらゆる制御サイクルが決定論的(リトライ、停止、フレーム落ちがない)でなければなりません。
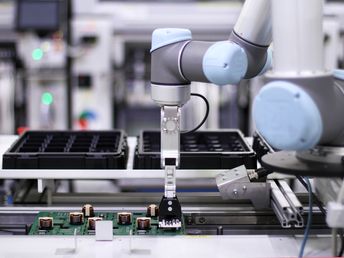
物理AIが破綻する箇所

本番環境における課題は、知性をモデル化することではありません。実際の制約のもとでそれを実行することです。

制御された環境で優れたパフォーマンスを発揮するシステムも、実際のロボット向けに設計されていない実行アーキテクチャのために、工場現場ではしばしば苦戦します。

  • 抽象化された物理法則は、接触の多い、力に敏感な作業では機能しません
  • 外部コンピューティングは、遅延や同期の問題を引き起こす可能性があります
  • 認識、計画、制御がリアルタイムの動作から分離されています
  • シミュレーションから本番導入への移行には、インフラの再構築が必要です
  • 信頼性、安全性、そして復旧の仕組みがコアシステムの外側に存在しています

リアルタイムでの身体的な運用のために設計された実行レイヤーがなければ、物理AIは実験にとどまり続け、本番環境で信頼して展開し、拡張できるものにはなりません。

ユニバーサルロボット:物理AIのための実行基盤

このプラットフォームは、AIがリアルタイムの制御ループと並行して動作し、ロボットの挙動に情報を与え、適応させながら、実行そのものは決定論的かつ安全認証された制御によって統治され、工場環境を定義する力、動作、センシング、タイミングの制約に直接アクセスできるように設計されています。

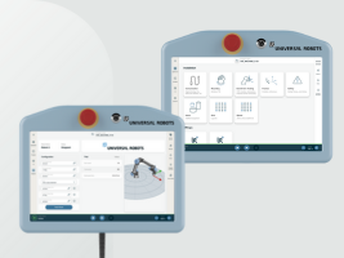
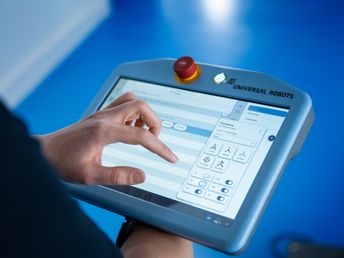
これらの実行機能は、ROS、URScript、PolyScope X、Direct Torque Controlといったインターフェースを通じて開発者に提供されます。URCapsは、これらの機能を実行時にユーザーやオペレーターに拡張し、生産環境内での設定、オーケストレーション、インタラクションを可能にします。

プラットフォームの機能

開発から本番導入まで、この実行レイヤーは物理AIの構築、運用、拡張のあらゆる段階を支えます。

開発

開発

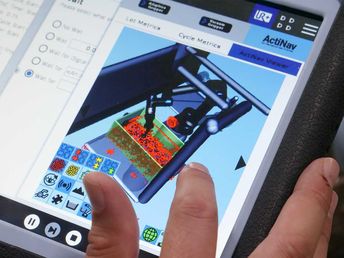
- PolyScope X 認識、計画、学習をロボットの実行と並行して統合できる、オープンAPIを備えた統合的なAI対応制御環境。

- ROS 2、Python、C++ 最新のロボティクスおよびAIスタックとのネイティブ統合により、開発者は独自システムに合わせて調整することなく、使い慣れたツールとワークフローを利用できます。

- シミュレーションアセットとキャリブレーションアクセス 計画、学習、そしてsim-to-real検証のために利用可能な、工場でキャリブレーション済みのキネマティクス、ダイナミクス、シミュレーションモデル。

実行

実行

- 500 Hzのリアルタイム制御 コントローラーによって実行される決定論的な動作・力ループにより、予測可能なタイミングと再現可能な物理的動作を保証します。

- 直接トルク制御 関節トルクとロボットダイナミクスへの低レベルアクセスにより、コンプライアント(柔軟な)制御、接触の多い制御、そして学習ベースの制御戦略が可能になります。

- 力・トルクセンシング リアルタイムインターフェースを通じて公開される統合力・トルク信号により、AIは位置だけでなくインタラクションについても推論できるようになります。

商業化

商業化

- URCapsとSmart Skills AI機能を、URのワークフローに直接統合できる、導入可能でオペレーター対応の機能としてパッケージ化します。

- パートナーエコシステムと市場展開 UR+エコシステム、インテグレーター、ソリューションパートナーを活用して、AI対応アプリケーションの製品化、導入、拡張を実現します。

- ライセンシングとモジュール式の導入 高度な機能へのアクセスを制御しながら、ロボット、セル、拠点全体にわたるスケーラブルな展開をサポートします。

- 認証済みの導入と安全性 AIレイヤーの下で徹底されるTÜV認証済みの安全性により、産業上の制約を破ることなく、実験、検証、そして拡張が可能になります。

AI Acceleratorのスピードに驚きました。今では、一部のソリューションを社内で開発するために費やした時間を後悔しています。

Minas Liarokapis氏、CTO、Acumino

AI開発者向けに拡大を続ける製品ポートフォリオ

物理AIが成熟するにつれ、当社の製品ポートフォリオは、実行、データ、導入という中核的な段階全体で開発者を支援するために拡大を続けています。

AI Accelerator

AI Accelerator

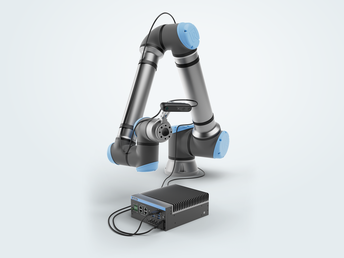
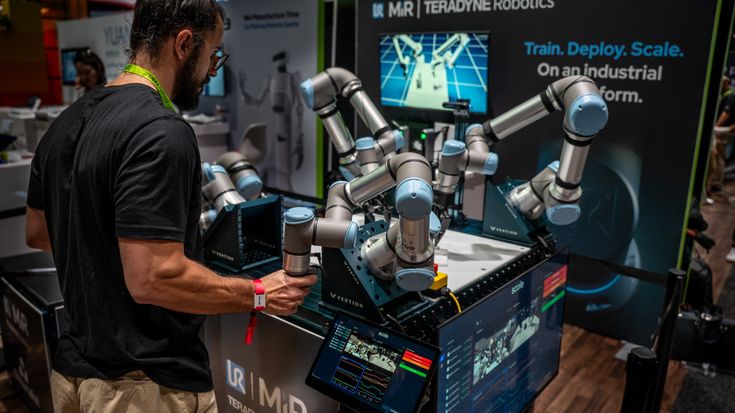
URのAI Acceleratorは、産業用コンピューティング、ソフトウェア、ロボットアクセスを単一のプラットフォームに統合することで、実際のロボットアプリケーションへのAI導入を容易にします。

UR AI Trainer

UR AI Trainer

UR AI Trainerは、本番グレードのURロボット上で直接、高品質な実世界のインタラクションデータを取得することで、AI開発者や企業が産業導入に向けたモデルを準備できるように支援するトレーニングシステムです。

UR+は、ユニバーサルロボットの実行レイヤー上で直接動作する、事前統合済みのAIエコシステムを提供します。ゼロからインフラを組み立てるのではなく、すでに連携して動作するコンポーネントの上に構築できます。

Anders Billesø Beck氏 – バイスプレジデント、AI Roboticsプロダクト部門

すぐに使える開発者エコシステムで、より速く構築する

ユニバーサルロボットは、実行レイヤーを中心とした包括的な開発者エコシステムを提供します。これにより、インフラの構築ではなく、AIの開発そのものに集中できます。

オープンソースフレームワークから、事前統合済みのパートナー、そして本番導入対応のツールまで、お客様のAIスタックはすでに統合されています。

UR+

UR+

UR実行レイヤー上で直接動作するよう構築された、ハードウェアとソフトウェアの厳選されたエコシステム。

UR+コンポーネントはテスト済み、検証済みであり、本番導入対応です。これにより、カスタムドライバー、安全ロジック、インターフェースを構築・維持する必要性が減少します。開発者にとっては、これはより速い反復開発と、プロトタイプから導入までのより短い道のりを意味します。

ROSコミュニティ

ROSコミュニティ

決定論的なロボット実行を維持する、メンテナンスされたドライバーと統合パスによる、ROS 2のネイティブサポート。

認識、計画、学習には標準のROSツールを使用してAIを開発しながら、リアルタイムの動作、力制御、そして安全性についてはURがコントローラー上で処理します。この分離により、信頼性を損なうことなく、AIとロボティクスを共に拡張できます

URSim

URSim

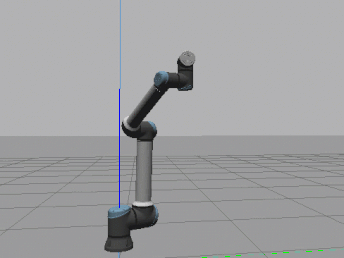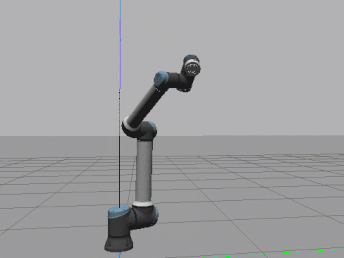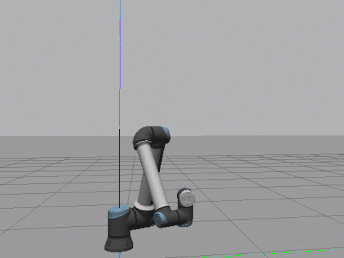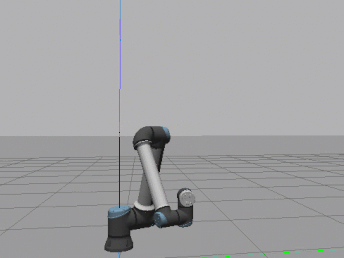
URSimは、物理的なハードウェアにアクセスせずにロボットプログラムをテスト、デバッグ、検証できる、ユニバーサルロボットのオフラインシミュレーション環境です。URコントローラーの挙動を再現し、導入前の安全な反復開発と早期の検証を可能にします。

クライアントライブラリ

クライアントライブラリ

UR公式のメンテナンスされたクライアントライブラリは、ロボットの状態、制御、テレメトリへの低遅延アクセスを提供し、常に最新のコントローラー更新と同期しています。

C++ライブラリ、RTDE、そしてROSインターフェースを通じて、開発者はリアルタイムデータをストリーミングし、外部制御ループを実行し、そしてROSベースの統合が現在のコントローラーの挙動と整合したままであるという確信のもとでAIシステムを統合できます——プロトコルのリバースエンジニアリングやカスタム通信レイヤーの構築を行うことなく。

開発者向けツールとドキュメント

開発者向けツールとドキュメント

開発ライフサイクル全体をサポートする、包括的なツール、シミュレーションアセット、そしてドキュメントのセット。

シミュレーターやSDKから、サンプル、リファレンスアーキテクチャ、そしてコミュニティサポートまで、UR Developer Suiteは、物理AIの構築、テスト、そして拡張のための一貫した基盤をチームに提供します。

UR Forum

UR Forum

UR Forumは、開発者、インテグレーター、そしてパートナーが知識を共有し、質問をし、実世界のオートメーション上の課題を解決する、ユニバーサルロボットの公式コミュニティスペースです。コミュニティとUR双方から、ベストプラクティス、サンプル、ガイダンスへの直接的なアクセスを提供します。

ユニバーサルロボットにお問い合わせください

本番環境において実際のロボット上で確実にAIを実行するために設計された、ツール、実行機能、そしてプラットフォームについて詳しく知りたい方は、ぜひお問い合わせください。