<link rel="stylesheet" href="styles-3S7W63VL.css"> Zum Hauptinhalt springen

Physical AI für die Fabrik entwickeln, trainieren, bereitstellen und skalieren

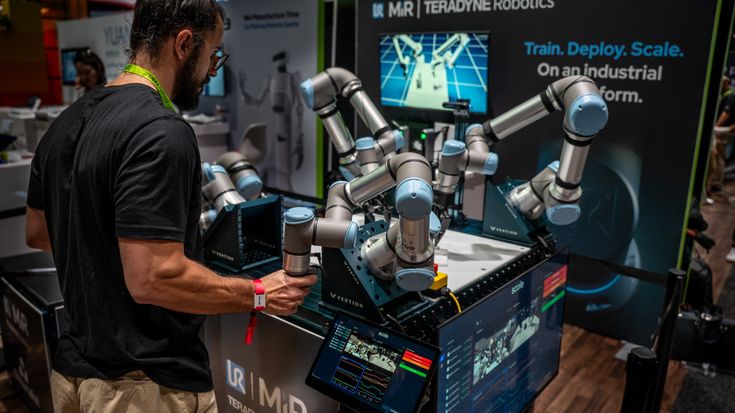
Entwickeln Sie AI-Modelle, die auf realen Robotern laufen, mit realer Physik interagieren und zuverlässig in der Produktion ausgeführt werden – auf einer Ausführungsebene, die sich auf über 100.000 eingesetzten Robotern bewährt hat.
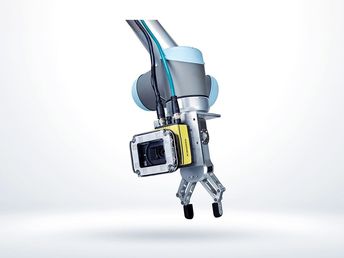
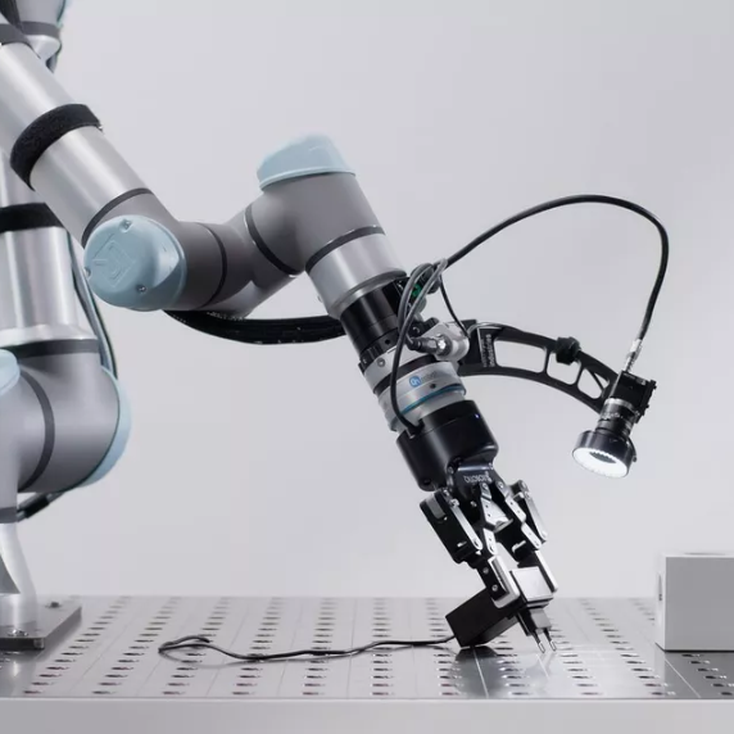
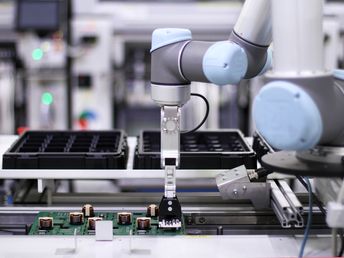
Universal Robots cobot using the Cambrian vision system for AI‑powered bin picking and fast, robust pick-and-place automation
KI-Gehirn

AI zu entwickeln ist schwer. Sie in der Fabrik zum Laufen zu bringen, ist schwerer.

AI-Modelle werden typischerweise in kontrollierten Umgebungen entwickelt und validiert – Simulationen, Laboraufbauten oder Offline-Pipelines, in denen Physik vereinfacht ist, Sensoren saubere Daten liefern und das Timing flexibel ist.

Die Fabrik funktioniert nach einer anderen Realität. Roboter müssen in Echtzeit reagieren. Bewegung, Kraft, Bildverarbeitung und Zustand sind eng miteinander verknüpft. Die Kontaktdynamik entwickelt sich kontinuierlich weiter. Sensoren führen Rauschen und Latenz ein. Sicherheitssysteme greifen konstruktionsbedingt ein.

In dieser Umgebung muss jeder Steuerungszyklus deterministisch sein (ohne Wiederholungen, Aussetzer oder verlorene Frames), da physische Systeme nicht pausieren oder zurückgesetzt werden können.
Wo physical AI an ihre Grenzen stößt

In der Produktion liegt die Herausforderung nicht darin, Intelligenz zu modellieren. Sie liegt darin, sie unter realen Einschränkungen auszuführen.

Systeme, die in kontrollierten Umgebungen gut funktionieren, haben auf dem Werksboden oft Probleme, weil ihre Ausführungsarchitektur nicht für reale Roboter ausgelegt ist:

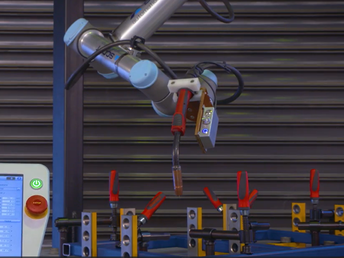
  • Abstrahierte Physik versagt bei kontaktintensiven, kraftsensiblen Aufgaben
  • Externe Rechenleistung kann Latenz- und Synchronisationsprobleme verursachen
  • Wahrnehmung, Planung und Steuerung sind von der Echtzeitbewegung entkoppelt
  • Der Übergang von der Simulation zur Bereitstellung erfordert den Neuaufbau der Infrastruktur
  • Zuverlässigkeit, Sicherheit und Fehlerbehebung existieren außerhalb des Kernsystems

Ohne eine für Echtzeit- und verkörperten Betrieb ausgelegte Ausführungsebene bleibt physische KI auf Experimente beschränkt, statt zuverlässig eingesetzt, skaliert und in der Produktion vertraut zu werden.

Universal Robots: Die Ausführungsgrundlage für physical AI

Die Plattform ist so konzipiert, dass AI parallel zu Echtzeit-Regelkreisen arbeitet, das Roboterverhalten informiert und anpasst, während die Ausführung weiterhin durch deterministische, sicherheitszertifizierte Steuerung mit direktem Zugriff auf Kraft, Bewegung, Sensorik und Timing-Beschränkungen geregelt wird, die Fabrikumgebungen definieren.

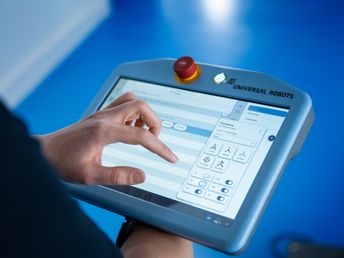
Diese Ausführungsfunktionen werden Entwicklern über Schnittstellen wie ROS, URScript, PolyScope X und Direct Torque Control zur Verfügung gestellt. URCaps erweitern diese Funktionen zur Laufzeit für Benutzer und Bediener und ermöglichen Konfiguration, Orchestrierung und Interaktion in Produktionsumgebungen.

Plattformfunktionen

Von der Entwicklung bis zur Bereitstellung unterstützt die Ausführungsebene jede Phase des Aufbaus, Betriebs und der Skalierung physical AI.

Entwickeln

Entwickeln

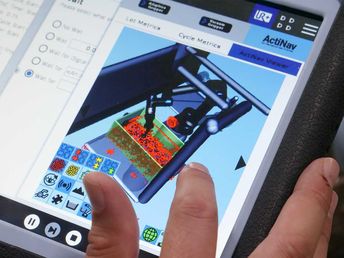
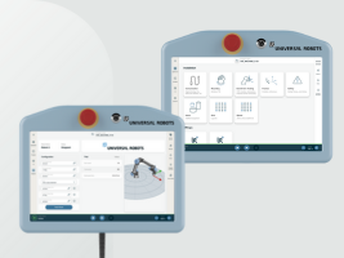
- PolyScope X Einheitliche, AI-bereite Steuerungsumgebung mit offenen APIs zur Integration von Wahrnehmung, Planung und Lernen neben der Roboterausführung.

- ROS 2, Python, C++ Native Integration mit modernen Robotik- und AI-Stacks, sodass Entwickler vertraute Tools und Workflows nutzen können, ohne sich an proprietäre Systeme anpassen zu müssen.

- Simulationsassets und Kalibrierungszugriff Werkskalibrierte Kinematik-, Dynamik- und Simulationsmodelle stehen für Planung, Lernen und Sim-to-Real-Validierung zur Verfügung.

Ausführen

Ausführen

- 500-Hz-Echtzeitsteuerung Deterministische, vom Controller ausgeführte Bewegungs- und Kraftregelkreise, die eine vorhersehbare Taktung und ein wiederholbares physisches Verhalten sicherstellen.

- Direkte Drehmomentsteuerung Zugriff auf unterster Ebene auf Gelenkdrehmomente und Roboterdynamik, was nachgiebige, kontaktintensive und lernbasierte Steuerungsstrategien ermöglicht.

- Kraft-Momenten-Erfassung Integrierte Kraft- und Momentensignale, die über Echtzeitschnittstellen bereitgestellt werden und es der KI ermöglichen, über Interaktion und nicht nur über Position zu urteilen.

Kommerzialisieren

Kommerzialisieren

- URCaps und Smart Skills Verpacken AI-Funktionalität in einsatzbereite, bedienerfreundliche Funktionen, die sich direkt in UR-Workflows integrieren lassen.

- Partner-Ökosystem und Markteinführung Nutzen Sie das UR+ Ökosystem, Integratoren und Lösungspartner, um AI-gestützte Anwendungen zu produktisieren, bereitzustellen und zu skalieren.

- Lizenzierung und modulare Bereitstellung Steuern Sie den Zugriff auf fortschrittliche Funktionen und unterstützen Sie gleichzeitig einen skalierbaren Rollout über Roboter, Zellen und Standorte.

- Zertifizierte Bereitstellung und Sicherheit TÜV-zertifizierte Sicherheit, die unterhalb der KI-Ebene durchgesetzt wird und Experimentieren, Validierung und Skalierung ermöglicht, ohne industrielle Vorgaben zu verletzen.

Ich war von der Geschwindigkeit des AI Accelerators beeindruckt und bereue jetzt die Zeit, die ich mit der internen Entwicklung einiger Lösungen verbracht habe.

Minas Liarokapis, CTO, Acumino

Ein wachsendes Produktportfolio für AI-Entwickler

Mit der Weiterentwicklung physical AI erweitern wir unser Produktportfolio, um Entwickler in den zentralen Phasen Ausführung, Daten und Bereitstellung zu unterstützen.

AI Accelerator

AI Accelerator

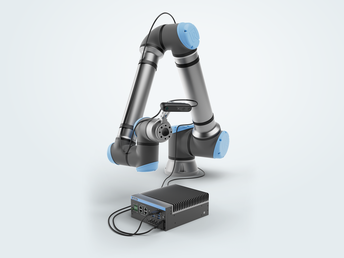
Der AI Accelerator von UR erleichtert die Integration von AI in reale Roboteranwendungen, indem er industrielle Rechenleistung, Software und Roboterzugriff in einer einzigen Plattform vereint.

UR AI Trainer

UR AI Trainer

Der UR AI Trainer ist ein Trainingssystem, das AI-Entwicklern und Unternehmen hilft, Modelle für den industriellen Einsatz vorzubereiten, indem es hochwertige, reale Interaktionsdaten direkt auf produktionsreifen Robotern erfasst.

UR+ bietet ein vorintegriertes KI-Ökosystem, das direkt auf der Ausführungsebene von Universal Robots läuft. Bauen Sie auf Komponenten auf, die bereits zusammenarbeiten, statt Infrastruktur von Grund auf zusammenzustellen.

Anders Billesø Beck – Vice President, AI Robotics Products

Schneller entwickeln mit einem fertigen Entwickler-Ökosystem

Universal Robots bietet ein komplettes Entwickler-Ökosystem rund um die Ausführungsebene, sodass Sie sich auf den Aufbau von KI konzentrieren können, statt Infrastruktur zusammenzustellen.

Von Open-Source-Frameworks bis hin zu vorintegrierten Partnern und produktionsreifen Tools – Ihr KI-Stack ist bereits integriert.

UR+

UR+

Ein kuratiertes Ökosystem aus Hardware und Software, das direkt auf der Ausführungsebene von UR läuft.

UR+ Komponenten sind getestet, validiert und produktionsreif, wodurch der Bedarf an individuell entwickelten und gepflegten Treibern, Sicherheitslogik und Schnittstellen reduziert wird. Für Entwickler bedeutet das schnellere Iteration und einen kürzeren Weg vom Prototyp zur Bereitstellung.

ROS-Community

ROS-Community

Native Unterstützung für ROS 2 mit gepflegten Treibern und Integrationspfaden, die eine deterministische Roboterausführung erhalten.

Entwickeln Sie KI mit Standard-ROS-Tools für Wahrnehmung, Planung und Lernen, während UR die Echtzeitbewegung, Kraftregelung und Sicherheit auf dem Controller übernimmt. Diese Trennung ermöglicht es KI und Robotik, gemeinsam zu skalieren, ohne die Zuverlässigkeit zu beeinträchtigen

URSim

URSim

URSim ist die offline Simulationsumgebung von Universal Robots, mit der Entwickler Roboterprogramme ohne Zugriff auf physische Hardware testen, debuggen und validieren können. Sie bildet das Verhalten von UR-Controllern nach und ermöglicht so sichere Iteration und frühzeitige Validierung vor der Bereitstellung.

Client-Bibliotheken

Client-Bibliotheken

Offizielle, von UR gepflegte Client-Bibliotheken bieten latenzarmen Zugriff auf Roboterstatus, Steuerung und Telemetrie und werden mit den neuesten Controller-Updates synchron gehalten.

Über C++-Bibliotheken, RTDE und ROS-Schnittstellen können Entwickler Echtzeitdaten streamen, externe Regelkreise ausführen und KI-Systeme integrieren – mit der Gewissheit, dass ROS-basierte Integrationen mit dem aktuellen Controller-Verhalten übereinstimmen, ohne Protokolle zurückzuentwickeln oder eigene Kommunikationsebenen aufzubauen.

Entwicklertools und Dokumentation

Entwicklertools und Dokumentation

Ein umfassendes Set an Tools, Simulationsassets und Dokumentation, das die Entwicklung über den gesamten Lebenszyklus unterstützt.

Von Simulatoren und SDKs bis hin zu Beispielen, Referenzarchitekturen und Community-Support bietet die UR Developer Suite Teams eine einheitliche Grundlage für den Aufbau, das Testen und die Skalierung physischer KI.

UR Forum

UR Forum

Das UR Forum ist der offizielle Community-Bereich von Universal Robots, in dem Entwickler, Integratoren und Partner Wissen austauschen, Fragen stellen und reale Automatisierungsherausforderungen lösen. Es bietet direkten Zugang zu Best Practices, Beispielen und Anleitungen sowohl aus der Community als auch von UR selbst.

Kontaktieren Sie Universal Robots

Nehmen Sie Kontakt mit uns auf, um Tools, Ausführungsfunktionen und Plattformen zu entdecken, die dafür entwickelt wurden, KI zuverlässig auf realen Robotern in der Produktion auszuführen.