

Carga útil do cobot: por que 20 kg nunca são realmente 20 kg
Um guia prático sobre deslocamento do centro de gravidade, curvas de carga útil e por que dois robôs colaborativos com a mesma capacidade nominal podem se comportar de formas muito diferentes
A carga útil (payload) de um cobot é a massa total que o braço consegue sustentar no flange da ferramenta; e esse limite muda conforme a distância entre o flange e o centro de gravidade da carga.
Toda ficha técnica começa com um único número, como 20 kg ou 30 kg, por exemplo. É a primeira coisa que o cliente vê, a primeira que ele compara e a primeira que entra na solicitação de cotação.
A carga útil nominal descreve o flange, não a aplicação
A capacidade de carga de um robô é limitada pelo torque das juntas, e torque é força multiplicada por distância. Quanto mais longe o centro de gravidade combinado estiver do flange da ferramenta, mais torque as juntas do punho precisam produzir para sustentar e movimentar a mesma massa. É o mesmo princípio do diagrama de capacidade residual de uma empilhadeira: a carga nominal só vale no centro de carga previsto.
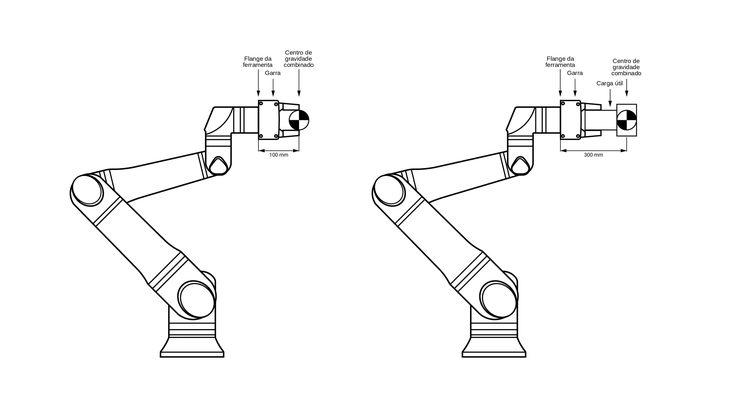
Na ficha técnica, presume-se que a carga esteja próxima do centro do flange. Na prática, quase nunca é o que acontece. Uma garra robótica, um trocador de ferramentas, um suporte de sensor e a própria peça empurram a massa para fora, muitas vezes de 200 a 300 mm.
É por isso que os fabricantes publicam um diagrama de carga útil por centro de gravidade. Ele mostra como a capacidade nominal cai à medida que o deslocamento do centro de gravidade aumenta. O deslocamento do centro de gravidade (CoG offset) é a distância entre o centro do flange da ferramenta e o centro de gravidade da carga acoplada. É essa curva (e não o número da capa) que governa a aplicação.
2. A ESCASSEZ DE MÃO DE OBRA E DE HABILIDADES ESTÁ FORÇANDO UMA REESTRUTURAÇÃO DO DESENHO DOS CARGOS
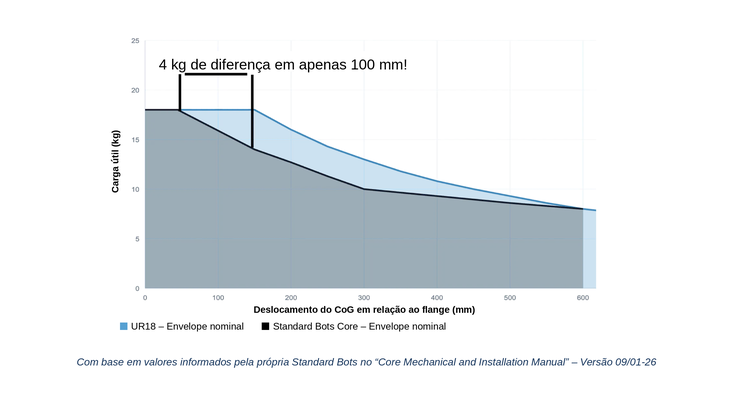
A curva de cada robô é diferente. Alguns suportam um deslocamento grande, chegando a 150 mm; outros já começam a perder capacidade com apenas 50 mm. De modo geral, quanto mais estreita a janela, menos aplicações o robô atende e maior a chance de gerar problemas, sobrando para algum engenheiro explicar depois por que os números não fecham.
Um erro de dimensionamento raramente se anuncia
Ficar dentro dessa janela é mais difícil do que parece, porque errar o dimensionamento não produz um erro evidente. E pode sair caro.
Não existe código de falha dizendo que a aplicação foi mal dimensionada. O que aparece é:
- desgaste acelerado
- paradas de proteção que ninguém consegue reproduzir na hora
- velocidades reduzidas para estabilizar o movimento
- tempo de ciclo que estaciona 10% a 15% acima do esperado
Tudo isso é suficiente para corroer o cálculo de payback, mas não o bastante para apontar uma causa única.
Como os sintomas são espalhados, a culpa quase sempre cai em outro lugar. Primeiro o programa, depois a garra, depois a forma como a peça é apresentada. Enquanto isso, as juntas trabalham mais do que o dimensionamento previa, em todos os ciclos, e por isso se desgastam mais rápido e pedem manutenção antes do planejado. Um estudo de viabilidade feito antes da compra evita boa parte disso.
Como ler a curva de carga útil do cobot: três pontos importantes
Onde a curva é plana
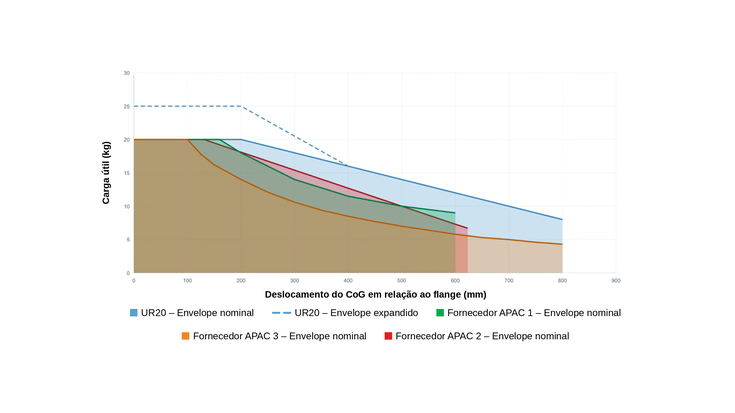
Toda curva sustenta a carga útil nominal integral por alguma distância antes de cair, e essa distância varia muito mais entre fabricantes do que o número de destaque.
Como se vê acima, os dois braços do gráfico têm 18 kg de carga útil nominal. Um sustenta esse valor até 150 mm; o outro começa a cair por volta de 50 mm. Aos 150 mm de deslocamento, um robô ainda entrega os 18 kg completos, enquanto o outro está limitado a 14 kg, com fichas técnicas que mostram o mesmo número. É uma diferença grande de capacidade utilizável, justamente na faixa em que a maioria das aplicações trabalha.
Onde a curva cai
Depois do platô, a inclinação define quanto deslocamento sobra para o resto: ferramental, sensores, câmeras. Uma curva que despenca entre 200 e 400 mm penaliza exatamente aquilo que as equipes mais acrescentam depois. Garras, o peso da peça manipulada, efetores finais (EOAT), sensores e câmeras empurram esse número cada vez mais para longe.
Quais condições acompanham a curva
Dependendo do fabricante, o valor de carga útil da ficha técnica pode pressupor velocidade reduzida ou aceleração limitada. Em outros casos, pode exigir uma orientação específica do punho, uma posição de montagem específica ou um robô que não opere continuamente. Nada disso é escondido (a maior parte está no manual), mas raramente entra na comparação.
A engenharia por trás da curva
Produzir essas curvas dá trabalho. Por trás de cada uma está a lógica interna que governa como o braço se move, e essa lógica precisa ser calculada, ajustada e comprovada antes de qualquer publicação.
Para prometer uma carga útil a um determinado deslocamento, é preciso prever o comportamento de várias partes do robô ao mesmo tempo. Isso significa conhecer:
- Torque gravitacional em todas as configurações de junta, não em uma pose representativa;
- Atrito, que varia com a velocidade, com a carga e com a temperatura da junta, o torque perdido para ele nunca é um valor fixo;
- Calor, porque o torque que uma junta entrega por alguns segundos não é o que ela sustenta ao longo de um turno de oito horas;
- Deflexão estrutural sob carga deslocada, que sob aceleração faz o braço oscilar e obriga a reduzir seus limites;
- Distância de parada, já que um braço colaborativo precisa parar dentro de uma distância delimitada, a partir de qualquer velocidade e em qualquer deslocamento.
Combinar tudo isso é ainda mais difícil, porque esses fatores interagem. A deflexão muda com a carga, o atrito muda com o calor que essa carga gera e a distância de parada depende dos dois.
Cada fator precisa ser modelado, e a curva é onde todos esses modelos se encontram. Ela vale tanto quanto o modelo mais frágil que a alimenta. Foi por isso que levou décadas ajustar, otimizar e desenvolver os algoritmos que fazem exatamente isso. E é por isso que dois robôs construídos a partir de estruturas comparáveis levam sua carga útil nominal a deslocamentos muito diferentes.
Operando perto demais do limite da curva
O que o número da capa não conta talvez seja o mais importante. Um valor de carga útil pode ser especificado para o pior caso, a combinação menos favorável de poses, em velocidade máxima, na orientação mais exigente. Ou para o melhor caso: orientação perfeita do punho, aceleração reduzida, ciclos de trabalho limitados. As duas abordagens produzem uma curva, mas o comportamento muda drasticamente quando o robô entra em uma aplicação real.
O pior caso é um piso. Ele mostra como o braço vai se comportar na situação mais exigente. Um valor de melhor caso é um teto, alcançável só em condições ideais que raramente existem no chão de fábrica.
A Universal Robots especifica pelo pior caso porque nossos robôs são equipamentos de produção, feitos para implantações reais em ambientes industriais. Uma curva que só se sustenta em condições ideais não eliminou o risco. Apenas o transferiu para o cliente.
Para quem compra, a consequência prática é esta: duas fichas técnicas com o mesmo número podem significar coisas opostas. Uma é aquilo com que você pode contar. A outra é aquilo que você talvez alcance. Nada na capa distingue as duas, só a curva e as condições impressas ao lado dela.
Margem é o que impede que essas duas coisas divirjam. Entender o braço com precisão não é, no fim, publicar um número maior. É publicar um número que se sustente.
Carga útil e alcance dos cobots de maior capacidade da Universal Robots
Modelo | Carga útil nominal | Carga útil estendida | Alcance |
|---|---|---|---|
UR18 | 18 kg | — | 950 mm |
UR20 | 20 kg | 25 kg | 1.750 mm |
UR30 | 30 kg | 35 kg | 1.300 mm |
A carga útil estendida do UR20 e do UR30 exige PolyScope 5.19 ou posterior, com a ferramenta orientada verticalmente para baixo e o deslocamento horizontal do centro de gravidade dentro da curva expandida. Nessa condição, o robô pode operar com velocidade e aceleração reduzidas.
Antes de especificar seu próximo robô, procure a curva de CoG no manual. Peça-a junto com a carga útil nominal e leia as condições impressas ao lado. Some tudo o que vai ficar além do flange (garra, adaptadores, cabos, sensores e a peça) e calcule onde o centro de gravidade combinado realmente cai. Depois, confirme que esse ponto está dentro da curva, com folga para o ferramental que você vai acrescentar mais tarde.
Se estiver avaliando modelos, o guia de implementação de cobots UR e a linha completa de cobots ajudam a fechar a conta.
Perguntas frequentes
A carga útil do cobot inclui o peso da garra?
Sim. Tudo que fica além do flange entra na conta: garra ou outro efetor final, adaptadores, trocador de ferramenta, cabos, sensores e a peça manipulada. A carga útil nominal descreve o que o flange sustenta, não apenas o objeto que o robô pega.
O que é deslocamento do centro de gravidade (CoG offset)?
É a distância entre o centro do flange da ferramenta e o centro de gravidade da carga acoplada. Quanto maior esse deslocamento, maior o torque exigido das juntas do punho e menor a carga útil que o robô consegue sustentar.
Onde encontro a curva de carga útil do meu cobot?
No manual do usuário do modelo, na seção de carga útil máxima. Localize o deslocamento do centro de gravidade no eixo horizontal, suba até a curva e leia a carga máxima correspondente no eixo vertical.
Dois robôs com a mesma carga útil nominal podem se comportar de forma diferente?
Sim. O número nominal não diz até que deslocamento ele se sustenta nem sob quais condições foi medido. Dois braços de 18 kg podem divergir em 4 kg de capacidade utilizável a 150 mm de deslocamento.
Como sei que meu cobot está mal dimensionado?
Os sinais são indiretos: desgaste acima do previsto, paradas de proteção intermitentes, velocidade reduzida para estabilizar o movimento e tempo de ciclo acima do projetado. Não há código de falha específico para erro de dimensionamento.
Entre em contato com a nossa equipe caso tenha dúvidas específicas sobre o uso de cobots na sua indústria.
