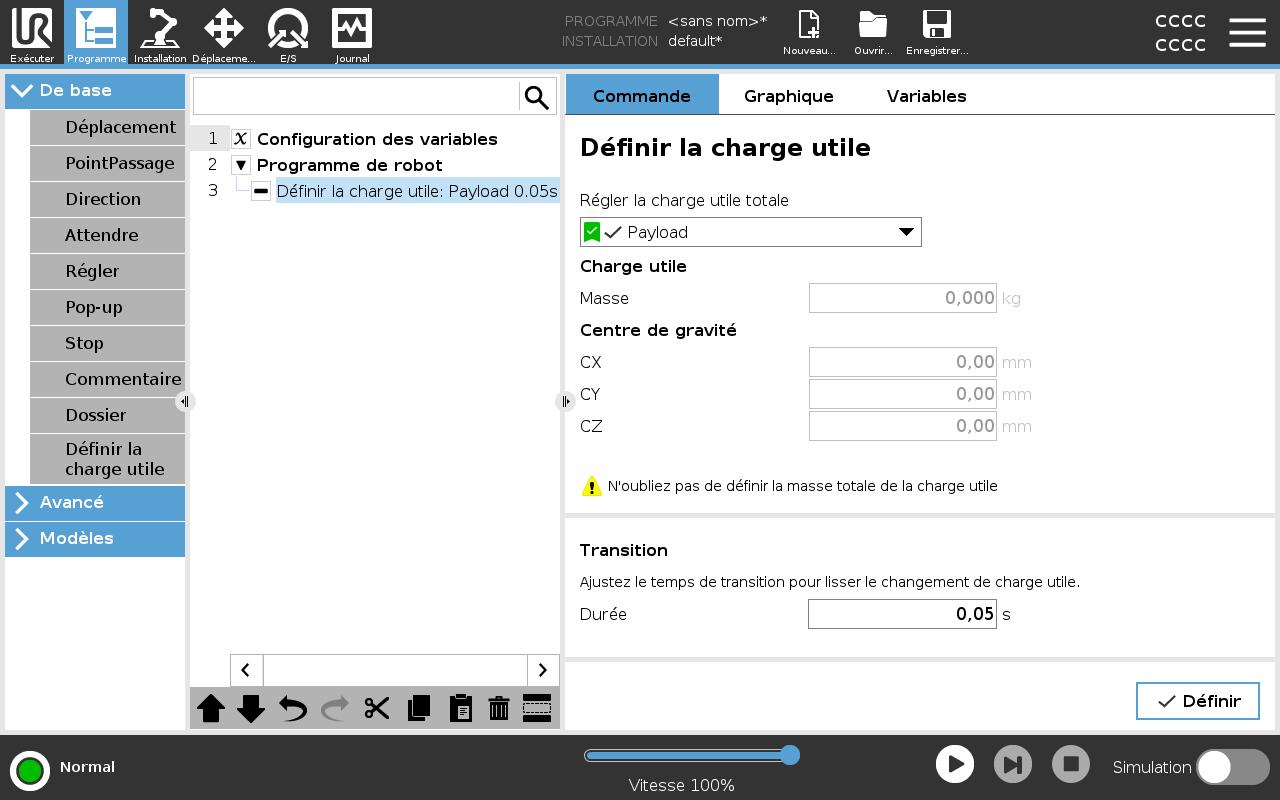
Définir la charge utile
| Définir la charge utile | |
| Utiliser la commande Définir la charge utile |
|
| Conseil |
Vous pouvez aussi utiliser le bouton Définir maintenant pour définir les valeurs du nœud en tant que charge utile active. |
| Conseil d'utilisation |
N'oubliez pas de toujours mettre à jour votre charge utile lorsque vous apportez des modifications à la configuration du programme du robot. |
| Exemple : Définir la charge utile |
Dans un programme de sélection et de placement, vous créeriez une charge utile par défaut dans l'installation. Ensuite, vous ajoutez un Définir la charge utile lors de la saisie d'un objet. Vous mettrez à jour la charge utile après la fermeture du préhenseur, mais avant de commencer à bouger. En outre, vous utiliserez la fonction Définir la charge utile après que l'objet ait été libéré. |
| Temps de transition de la charge utile |
C'est le temps qu'il faut au robot pour s'ajuster à une charge utile donnée. En bas de l'écran, vous pouvez définir le temps de transition entre les différentes charges utiles. Vous pouvez ajouter un temps de transition de la charge utile en quelques secondes. La définition d'un temps de transition supérieur à zéro, empêche le robot de faire un petit « saut », lorsque la charge utile change. Le programme se poursuit pendant que l'ajustement a lieu. L'utilisation du temps de transition de la charge utile est recommandée pour prendre ou relâcher des objets lourds ou pour utiliser un préhenseur à vide.
|