Premier démarrage
| Description |
Le premier démarrage est la séquence initiale d'actions que vous pouvez effectuer pour configurer le robot pour la première fois après l'assemblage. Cette séquence initiale vous demande :
|
|
Le fait de ne pas vérifier la charge utile et l'installation avant de démarrer le bras du robot peut entraîner des blessures au personnel et/ou des dommages matériels.
Des réglages incorrects de la charge utile et de l'installation empêchent le bras du robot et le boîtier de commande de fonctionner correctement.
Le démarrage du robot à des températures plus basses peut entraîner des performances plus faibles ou des arrêts, car la viscosité de l'huile et de la graisse dépendent de la température.
|
Mise sous tension du robot
| Pour allumer le robot |
La mise sous tension du robot allume le boîtier de commande et charge l'affichage sur l'écran du TP.
|
Insertion du numéro de série
| Pour insérer le numéro de série |
L'installation de votre robot pour la première fois nécessite de saisir le numéro de série du boîtier de commande sur le bras du robot. Cette procédure est également requise lorsque vous réinstallez le logiciel. Par exemple lorsque vous installez une mise à jour logicielle. |
|
|
Le chargement de l'écran de démarrage peut prendre quelques minutes.
|
Confirmation de la configuration de sécurité
| Pour confirmer la configuration de sécurité |
Au premier démarrage, vous devez confirmer la configuration de sécurité du robot.
|
Démarrer le bras du robot
| Pour démarrer le robot |
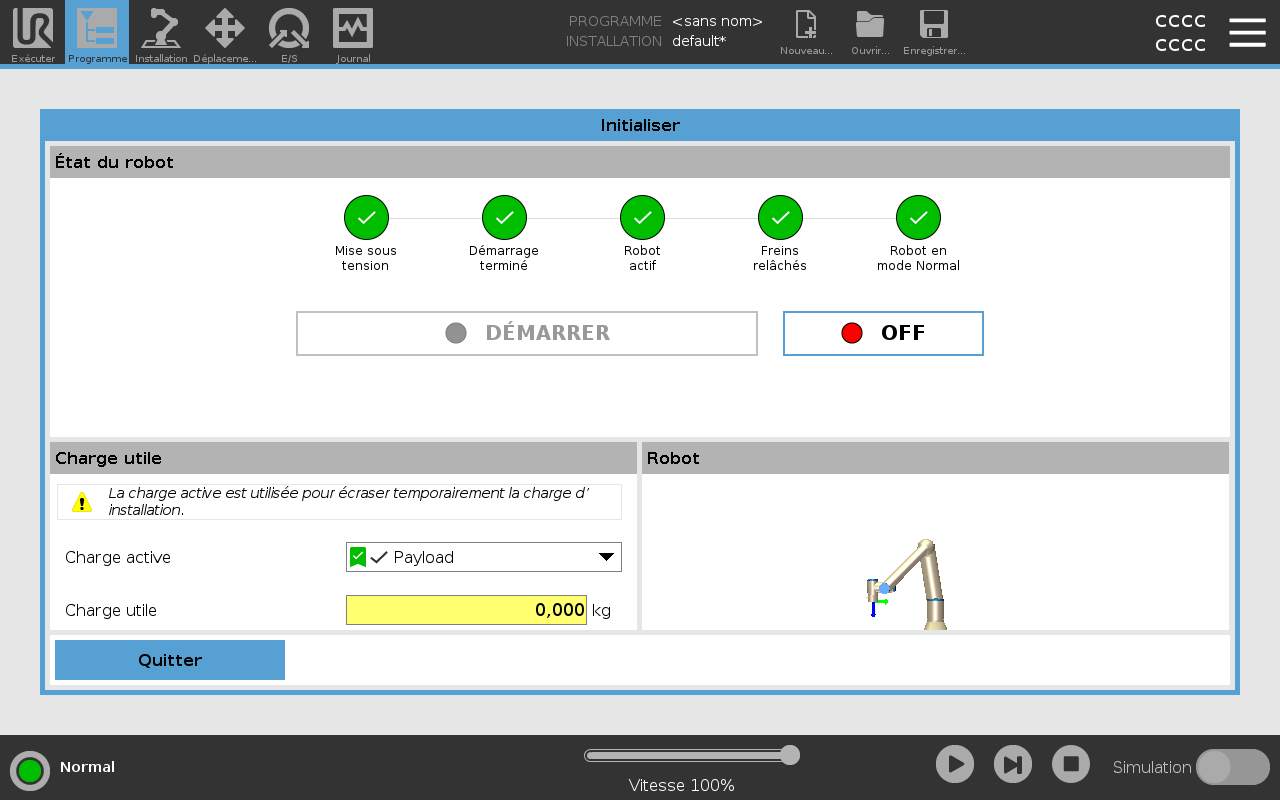
Le démarrage du bras du robot désengage le système de freinage, ce qui vous permet de commencer à déplacer le bras du robot et de commencer à utiliser PolyScope. Vous pouvez suivre la progression au fur et à mesure que les cercles de la zone Initialiser changent de couleur. Le bouton Initialiser dans le pied de page change également de couleur en fonction de l'état du bras du robot.
Si le montage du bras du robot est vérifié, vous pouvez appuyer sur DÉMARRER pour continuer à desserrer tous les freins des articulations, préparant ainsi le bras du robot pour le fonctionnement. L'écran de démarrage peut s'afficher, vous demandant de commencer à programmer le robot. |
Vérification du montage du bras du robot
| Pour vérifier le montage |
Lors du premier démarrage, vous devrez peut-être vérifier comment le bras du robot est monté. Si le bras du robot est monté sur une table ou un sol plat, il n'est pas nécessaire d'effectuer un changement. Si le montage du bras du robot n'est pas vérifié, la boîte de démarrage apparaît.
|
Ajustement du montage du bras du robot
| Description |
L’indication du montage du bras du robot sert deux objectifs :
Le fait de ne pas monter correctement le bras du robot peut entraîner des arrêts fréquents.
Vérifiez et utilisez les paramètres d'installation corrects. Enregistrez et chargez les fichiers d'installation avec le programme.
|
|
Si le bras du robot est monté de l'une des manières énumérées ci-dessous, un réglage est nécessaire.
À l'écran Montage et angle du robot, utilisez les boutons de droite pour définir l'angle de montage du bras du robot. Les trois premiers boutons définissent l'angle comme suit :
Les boutons Tilt définissent un angle arbitraire. |
